Arduino.ru
 Имеется шаговый мотор с 5 выводами.Что я смог выяснить — этот моточик имеет 4 обмотки и один из выводов общий для всех выводов и сопротивление 5 Ом.
Заказал с китая CNC шилд с драйверами DRV8825. Можно ли этот движок как то подключить к этому шилду?
- Войдите на сайт для отправки комментариев

Вы уверены, что именно четыре обмотки?
Скорее вскего у вас обычный двухобмоточный униполярник. Просто подключите обмотки (без общего) к драйверу. Ваш униполярный шаговик станет биполярным.
В принципе, это может быть на самом деле четырехобмоточный униполярник, но тогда должно быть больше выводов.
Электрические параметры не удалось узнать?
- Войдите на сайт для отправки комментариев
Не станет, у обмоток середина общая. Вот если удастся разъединить средний провод обмоток, то можно сделать биполярный, но это потребует разборки двигателя. Проще подключить через ULN2003 или подобным способом.
- Войдите на сайт для отправки комментариев
Не станет, у обмоток середина общая. Вот если удастся разъединить средний провод обмоток, то можно сделать биполярный, но это потребует разборки двигателя. Проще подключить через ULN2003 или подобным способом.
- Войдите на сайт для отправки комментариев
 Это плата принтера. «Армия транзисторов» на снимке -это драйвер на 2 шаговика?
- Войдите на сайт для отправки комментариев

Сопротивление между «общим» и » любым другим » 5 Ом?
А между двумя любыми 10 ОМ?
Тогда униполярник. И что-то типа 2003 для управления (4 ключа на землю.)
- Войдите на сайт для отправки комментариев
Не станет, у обмоток середина общая. Вот если удастся разъединить средний провод обмоток, то можно сделать биполярный, но это потребует разборки двигателя. Проще подключить через ULN2003 или подобным способом.
- Войдите на сайт для отправки комментариев
Сопротивление между «общим» и » любым другим » 5 Ом?
А между двумя любыми 10 ОМ?
Тогда униполярник. И что-то типа 2003 для управления (4 ключа на землю.)
Поменял тестер.Сопротивление между «общим» и » любым другим » 4,2 Ом.А между двумя любыми 7ОМ(?возможно тестер не точный)
- Войдите на сайт для отправки комментариев
Там еще 1 драйвер SLA 7024M имеется.А можно этот драйвер подключить к ардуине?
- Войдите на сайт для отправки комментариев
Я их плохо умею читать, так что со схемой не подскажу.
- Войдите на сайт для отправки комментариев
Там еще один моторчик(биполярный) SLA 7024M крутит его. но этот моторчик с шестерней на валу и поменьше, для него и DRV8825 подойдет. А мотор с 5 выводами с с шкивом и не знаю как подключить к CNC шилду. Вернее можно pro mini + что-то типа 2003 или полевики , но облом с дроблением шага и с всякими защитами который предоставляетDRV8825
- Войдите на сайт для отправки комментариев
ну зачем впихивать невпихуемое
купите драйвер для вашего мотора или купите мотор под ваш драйвер
- Войдите на сайт для отправки комментариев
используй родной драйвер и не парься. 4 вывода управления. по даташину и плате найдешь куда выходят. скорее всего какой то разъем
- Войдите на сайт для отправки комментариев
Открыл верхнюю крышку, как и предполагали — один из выводов общий для всех выводов. Перепаял провода. получился биполярник Сопротивлением обмоток 5,5 Ом. (Прежние измерения не правильные из-за щупа тестера). Приедут драйверы проверю работу мотора, а так покрутил руками ротор никаких заеданий об статор не ощущается.
- Войдите на сайт для отправки комментариев
У вас классический шаговик униполярник.
Надо вскрывать так чтобы отрезать средний провод разьединив обе обмотки в самостоятельные. Читайте разницу униполярного и биполярного моторв. Вопросы сами отпадут.
- Войдите на сайт для отправки комментариев
Там не 2 а 4 обмотки логических,реальных 8.
- Войдите на сайт для отправки комментариев
 Вот схема. Где крестик перерезал. art100 а почему с драйверами DRV8825 работать не будет? посылка думаю недели через 2 доедут посмотрим
- Войдите на сайт для отправки комментариев
Вот схема. Где крестик перерезал. art100 а почему с драйверами DRV8825 работать не будет? посылка думаю недели через 2 доедут посмотрим
Ваш двигатель уже не делается или другими словами модно разьемчик http://www.eminebea.com/content/html/en/hybrid_list/pdf/17PM-K.pdf
В принципе разобрать порезать собрать не проблема. Проблема когда магнит прижимается всей мощью к статору собрать и чтоб вращался. Поэтому если есть возможность не раскручивая держащие винты-шпильки порезать провода проблемы нет. Я так много раз делал.
P.S.перечитал ваш пост еще раз не на скорую руку. Раз порезали и не заклинили. Поздравляю. Работать будет.
- Войдите на сайт для отправки комментариев
Вот схема. Где крестик перерезал. art100 а почему с драйверами DRV8825 работать не будет? посылка думаю недели через 2 доедут посмотрим
Ваш двигатель уже не делается или другими словами модно разьемчик http://www.eminebea.com/content/html/en/hybrid_list/pdf/17PM-K.pdf
В принципе разобрать порезать собрать не проблема. Проблема когда магнит прижимается всей мощью к статору собрать и чтоб вращался. Поэтому если есть возможность не раскручивая держащие винты-шпильки порезать провода проблемы нет. Я так много раз делал.
P.S.перечитал ваш пост еще раз не на скорую руку. Раз порезали и не заклинили. Поздравляю. Работать будет.
- Войдите на сайт для отправки комментариев
Я подключился просто к 4м проводам 5й оставил в покое и работает подобные оставил на 3д принтер.
- Войдите на сайт для отправки комментариев
Я подключился просто к 4м проводам 5й оставил в покое и работает подобные оставил на 3д принтер.
Нет. Это слишком простое решение.
- Войдите на сайт для отправки комментариев
Я подключился просто к 4м проводам 5й оставил в покое и работает подобные оставил на 3д принтер.
Чисто теоретически это возможно.
Ведь каждая пара обмоток является делителем напряжения на 2
и в соединённых средних точках напряжение равно половине питания.
Но это всё справедливо только при полной симметрИи катушек. Включая и их индуктивность.
Чего в природе обычно не бывает.
Поэтому по проводнику соединяющему эти средние точки будет протекать ток.
Надеюсь небольшой .
Подключение шагового двигателя Комментировать
Шаговый двигатель, биполярный или униполярный, представляет собой электрическое устройство постоянного тока, разделяющее оборот на определённое количество шагов. Количество и величина шагов задаётся специальным устройством, именуемым контроллер шагового двигателя. Схема шаговый двигатель + контроллер шагового двигателя широко применяется в самых различных механизмах, от бытовой техники до ЧПУ. ШД обеспечивает стабильную и бесперебойную работу оборудования, частью которого он является, однако прежде чем начать работу, его необходимо правильно подключить.
Подключение шагового двигателя
В общем и целом процесс подключения шагового двигателя не является затруднительным. В первую очередь нужно определить, какой тип ШД используется. Для этого следует обратить внимание на то, сколькими проводами снабжён электропривод. В зависимости от типа, шаговый двигатель может иметь 4, 5, 6 или 8 проводов.
Шаговый двигатель с 4 проводами может использоваться совместно только с биполярными устройствами. Каждая из двух фазных обмоток такого электродвигателя имеет пару проводов с непрерывной связью. Драйвер ШД в данном случае подключается пошагово.
Шаговый двигатель, оснащённый 6-ю или 8-ю проводами, помимо пары проводов для каждой из обмоток имеет также центр-кран для каждой из них. Такой электродвигатель считается униполярным и может быть подключён как к биполярным, так и к униполярным устройствам. Для разделения провода при подключении униполярного ШД рекомендуется использовать измерительный прибор. Если униполярный шаговый двигатель подключается к однополярному элементу, допускается использование всех проводов. Если же подключение необходимо произвести к биполярному оборудованию, используются один конец провода и один центральный кран для каждой из обмоток.
Шаговый двигатель с 5-ю проводами схож с шестипроводным, однако центральные клеммы такого электродвигателя соединяются внутри сплошным кабелем, после чего выводятся к одному проводу. Разделение проводов в таком механизме – довольно трудоёмкий процесс, который очень сложно произвести без разрывов. Наиболее безопасным и эффективным выходом из ситуации при подключении такого прибора является определение центра провода с последующим соединением его с другими проводниками.
Стандартной схемой, использующейся для подключения 4-выводного биполярного ШД к драйверу или контроллеру является подключение первой обмотки к разъёмам А и А*, а второй – непосредственно к контроллеру через разъёмы B и B*. Разъёмы контроллера Dir и Step при таком методе подключения не используются; программное управление осуществляется при помощи генератора импульсов.

ВНИМАНИЕ – всегда проверяйте цветовую схему выводов, шаговый двигатель от конкретного производителя отличается от абсолютно аналогичного ШД другого производителя, а значит, может иметь другую цветовую схему выводов!
По вопросу подключения шагового двигателя, вы всегда можете обратиться к нашим специалистам по телефону по России (звонок бесплатный) 8 800 5555 068 либо по электронной почте.
Подключение шагового двигателя к Arduino Uno
Шаговые двигатели с каждым годом находят все большее применение в мире электроники. Начиная от обычной камеры наблюдения до сложных станков с ЧПУ и роботов шаговые двигатели используются в качестве исполнительных механизмов, поскольку они обеспечивают точное управление. В этом проекте мы рассмотрим один из наиболее распространенных шаговых двигателей 28BYJ-48 и его подключение к плате Arduino с помощью модуля ULN2003.

Общие принципы работы шаговых двигателей
Внешний вид шагового двигателя 28BYJ-48 представлен на следующем рисунке:
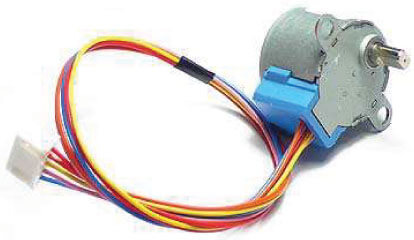
Первый вопрос, который напрашивается при взгляде на этот рисунок – почему в отличие от обычного двигателя из этого шагового двигателя выходят 5 проводов различных цветов? Чтобы понять это давайте сначала разберемся с принципами работы шагового двигателя.
Начнем с того, что шаговые двигатели не вращаются, а “шагают”, поэтому они и называются шаговыми двигателями. То есть в один момент времени они будут передвигаться только на один шаг. Чтобы добиться этого в устройстве шаговых двигателей присутствует несколько катушек и на эти катушки нужно подавать питание в определенной последовательности чтобы двигатель вращался (шагал). При подаче питания на каждую катушку двигатель делает один шаг, при последовательной подаче питания на катушки двигатель будет совершать непрерывные шаги, то есть вращаться. Давайте более подробно рассмотрим катушки, присутствующие внутри шагового двигателя.
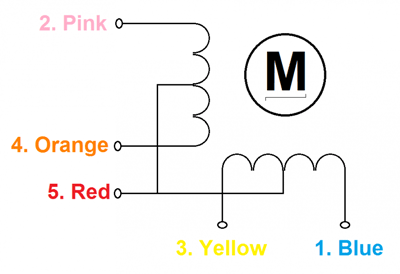
Как можно видеть из рисунка, двигатель имеет однополярную катушку с 5 выводами. Но фактически это 4 катушки, на которые нужно подавать питание в определенной последовательности. На красные провода необходимо подать +5V, на остальные 4 провода необходимо подать землю чтобы запустить в работу соответствующую катушку. Мы будем использовать плату Arduino чтобы подавать питание на эти катушки в определенной последовательности и тем самым заставлять двигатель вращаться. Более подробно ознакомиться с принципами работы шаговых двигателей можно в статье про подключение шагового двигателя к микроконтроллеру AVR.
Так почему же этот двигатель называется 28BYJ-48? Честно говоря, мы не знаем точного ответа на этот вопрос. Некоторые наиболее важные технические характеристики этого шагового двигателя приведены на следующем рисунке.
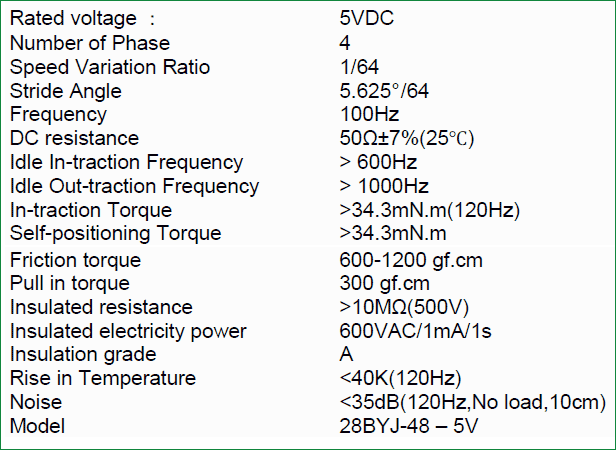
На первый взгляд от такого количества характеристик может закружиться голова, но давайте попробуем выделить из них самые важные, те, которые нам понадобятся для дальнейшей работы. Во-первых, мы знаем, что это шаговый двигатель 5V, поэтому необходимо подавать на красный провод 5V. Также мы знаем что это четырехфазный шаговый двигатель поскольку в нем четыре катушки. Передаточное число этого двигателя — 1: 64. Это означает, что вал, который вы видите снаружи, сделает одно полное вращение в том случае, когда двигатель внутри сделает 64 оборота. Это происходит благодаря шестерням, которые включены между двигателем и выходным валом. Эти шестерни помогают в увеличении крутящего момента.
Еще одним важным показателем, который нам следует знать, является угол шага: 5.625°/64. Это значит что когда двигатель сделает последовательность в 8 шагов он будет поворачиваться на 5.625° при каждом шаге и за один полный оборот он сделает 64 шага (5.625*64=360).
Расчет шагов на оборот для шагового двигателя
Важно знать, как рассчитать количество шагов за один оборот для вашего шагового двигателя, потому что только тогда вы можете эффективно его запрограммировать.
В Arduino для управления двигателем мы будем использовать 4-шаговую последовательность, поэтому угол шага будет составлять 11.25°. Поскольку изначально он равен 5.625°(приведен в даташите), то для 8 шаговой последовательности получим 11.25° (5.625*2=11.25).
Справедлива следующая формула:
Количество шагов за оборот = 360 / угол шага.
В нашем случае 360/11.25 = 32 шага за оборот.
Зачем нужен драйвер мотора для управления шаговым двигателем
Большинство шаговых двигателей будут работать только с помощью модуля драйвера мотора. Это связано с тем, что микроконтроллер (в нашем случае плата Arduino) не может обеспечить достаточный ток на своих контактах ввода/вывода для работы двигателя. Поэтому мы будем использовать внешний драйвер мотора для управления нашим шаговым двигателем — модуль ULN2003 (купить на AliExpress). В сети интернет можно найти рейтинги эффективности различных драйверов мотора, но эти рейтинги будут меняться в зависимости от типа используемого шагового двигателя. Основной принцип, которого следует придерживаться при выборе драйвера мотора – он должен обеспечивать достаточный ток для управления шаговым двигателем.
Работа схемы
Схема подключения шагового двигателя к плате Arduino представлена на следующем рисунке.
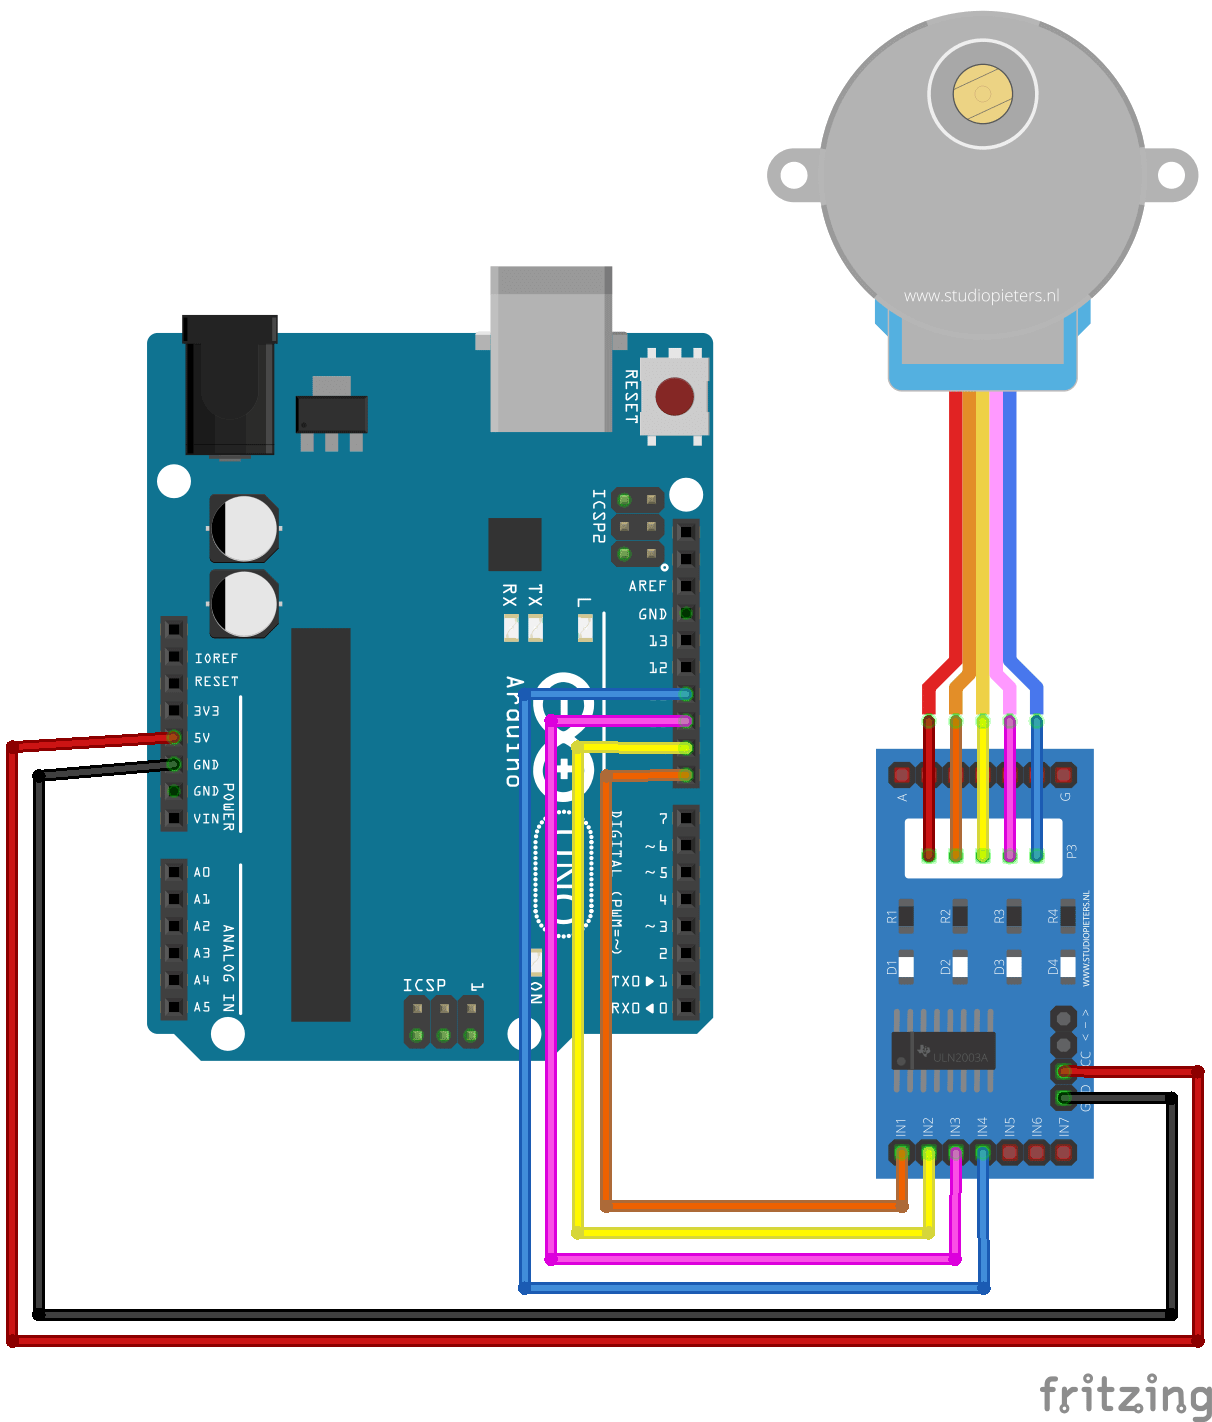
Мы использовали шаговый двигатель 28BYJ-48 и драйвер мотора ULN2003. Для подачи питания на 4 катушки шагового двигателя мы будем использовать контакты платы Arduino 8, 9, 10 и 11. Драйвер мотора запитывается от контакта 5V платы Arduino.
Но если вы будете подсоединять какую-нибудь нагрузку к шаговому двигателю, то вам потребуется внешний источник питания для драйвера мотора. Мы в нашем примере эксплуатируем шаговый двигатель без нагрузки, поэтому нам и хватило питания от платы Arduino. И не забудьте соединить землю платы Arduino с землей драйвера мотора.
Разработка программы для платы Arduino
Перед тем как начать писать программу для платы Arduino давайте разберемся что должно происходить внутри этой программы. Как мы уже говорили ранее, мы будем использовать метод 4-шаговой последовательности, то есть нам нужно будет сделать 4 шага чтобы выполнить один полный оборот двигателя.
| Номер шага | Контакты, на которое подается питание | Катушки, на которое подается питание |
| Шаг 1 | 8 и 9 | A и B |
| Шаг 2 | 9 и 10 | B и C |
| Шаг 3 | 10 и 11 | C и D |
| Шаг 4 | 11 и 8 | D и A |
На драйвере мотора есть 4 светодиода, по свечению которых можно судить о том, на какую катушку подается питание в конкретный момент. Более подробно все эти процессы можно посмотреть в видео, приведенном в конце статьи.
Мы напишем программу, в которой необходимое количество шагов для двигателя мы будем вводить в мониторе последовательного порта (serial monitor) платы Arduino. Полный текст программы приведен в конце статьи, здесь же мы рассмотрим наиболее важные его фрагменты.
Как мы рассчитали ранее, полное число шагов для полного оборота нашего шагового двигателя, равно 32, пропишем это в следующей строчке кода:
#define STEPS 32
Далее мы должны сказать плате Arduino через какие ее контакты мы будем управлять шаговым двигателем (то есть к каким ее контактам подключен драйвер мотора).
Stepper stepper (STEPS, 8, 10, 9, 11);
Примечание : последовательность номеров контактов, указанная в приведенной команде (8,10,9,11) – специально упорядочена таким образом чтобы подавать питание на катушки шагового двигателя в правильном порядке. Если вы измените номера контактов, к которым подключен шаговый двигатель, то вы соответствующим образом должны их упорядочить для подачи в приведенную команду.
Мы будем использовать специальную библиотеку для работы с шаговыми двигателями, поэтому для задания скорости вращения шагового двигателя мы можем использовать команду вида:
Для двигателя 28-BYJ48 скорость вращения можно установить в диапазоне от 0 до 200.
Теперь, чтобы двигатель сделал один шаг, мы можем использовать следующую команду:
Количество шагов, которое должен сделать двигатель, определяется переменной “ val ”. Поскольку мы имеем 32 шага (для оборота) и передаточное число 64 мы должны сделать 2048 (32*64=2048) “шагов” в этой команде для совершения одного полного оборота двигателя.
Значение переменной “val” в нашей программе мы будем вводить из окна монитора последовательной связи.
Работа проекта
Когда вы сделаете все необходимые соединения в аппаратной части нашего проекта у вас должна получиться примерно следующая конструкция:

Теперь загрузите код программы в плату Arduino UNO и откройте окно монитора последовательной связи (serial monitor). Как мы уже указывали, мы должны сделать 2048 шагов для совершения одного полного оборота, то есть если мы в окне монитора последовательной связи введем 2048, то вал шагового двигателя совершит один полный оборот по часовой стрелке, а сам двигатель в это время сделает 2048 шагов. Для вращения против часовой стрелки просто вводите нужное число шагов со знаком “–“. То есть если вы введете -1024, то вал мотора совершит пол-оборота против часовой стрелки. Чтобы протестировать работу проекта вы можете вводить любые числа.
Исходный код программы
Код программы достаточно простой. Я надеюсь после успешной реализации данного проекта вы сможете управлять любыми шаговыми двигателями с помощью платы Arduino.
Как подключить шаговый двигатель с 5 выводами к shield
Если вы работаете с шаговыми двигателями, вероятно, вам уже приходилось решать вопрос, как правильно подключить 5-проводный шаговый двигатель к шилду. Это может показаться сложным делом для начинающих, но на самом деле процесс достаточно прост и не требует специальных знаний. В этой статье мы расскажем о том, как правильно подключить 5-проводный шаговый двигатель к шилду, а также какие материалы и инструменты понадобятся вам для этого.
Прежде чем начать, необходимо понимать, что шаговые двигатели могут иметь разное количество проводов в зависимости от их типа. Наиболее распространенными являются 4-проводные и 6-проводные двигатели, но встречаются и более сложные модели с 5 проводами. Однако подключение 5-проводного двигателя к шилду не отличается существенно от подключения 4-проводного или 6-проводного.
Важно понимать, что правильное подключение шагового двигателя к шилду — залог успешной работы всей системы. Неправильное подключение может повлечь неожиданные последствия, такие как сбои и падения производительности двигателя. Поэтому мы рекомендуем особо внимательно отнестись к этому процессу и соблюдать все описанные ниже рекомендации.
Как подключить 5-проводной шаговый двигатель к шилду: пошаговая инструкция
Шаг 1: Определите тип вашего двигателя
Перед тем, как подключать двигатель к шилду, необходимо убедиться в том, что вы знаете тип двигателя. 5-проводный шаговый двигатель может быть двух типов: униполярный или биполярный. Каждый тип имеет свои особенности подключения.
Шаг 2: Проверьте Шилд на совместимость
Не все шилды для подключения шаговых двигателей могут работать с 5-проводными двигателями. Проверьте спецификации вашего шилда, и убедитесь, что он совместим с 5-проводным шаговым двигателем.
Шаг 3: Подключение к шилду
После того, как вы определили тип вашего двигателя и проверили шилд на совместимость, можно начать подключение. Подключение к шилду зависит от типа двигателя. Если у вас униполярный двигатель, то используйте шилд с 8 шаговыми выходами и подключите провода к выходам IN1, IN2, IN3, IN4. Для биполярного шагового двигателя используйте шилд с 4 шаговыми выходами и подключите провода к выходам A1, A2, B1, B2.
Шаг 4: Тестирование
После подключения двигателя к шилду, необходимо провести тестирование. Проверьте, что двигатель вращается в нужном направлении и что он работает должным образом при перемещении между шагами.
Шаг 1: Проверьте соответствие пинов на шилде и на двигателе
Перед подключением 5-проводного шагового двигателя к шилду, важно убедиться в соответствии пинов на обоих устройствах. Неправильное подключение может привести к повреждению оборудования.
На каждом шилде и двигателе должно быть нанесено обозначение пинов. Обычно на шилды также нанесена их распиновка. Сравните метки на обоих устройствах, чтобы убедиться, что они соответствуют друг другу.
- Проверьте, что каждому проводу на двигателе соответствует пин на шилде.
- Смотрите на метки «A» и «B» на двигателе. Они указывают направление вращения вала.
- Убедитесь, что положительные и отрицательные пины на шилде соответствуют таковым на двигателе.
Если вы заметили отличия в распиновке или метках на обоих устройствах, изучите документацию к ним или свяжитесь с производителем, чтобы уточнить правильное соединение.
Шаг 2: Подключите кабели к пинам шилда
Шаг 2.1: Подключите питание двигателя
Первым делом необходимо подключить питание кабелями, которые идут от блока питания к пинам шилда. Обычно питание подается на пины VCC и GND на шилде. При подключении обязательно следите, чтобы полярность на кабеле совпадала с полярностью на пине.
Шаг 2.2: Подключите сигнальные провода
Следующим шагом будет подключение сигнальных проводов, которые управляют двигателем и передают сигналы с микроконтроллера. На шилде есть специальные пины для подключения сигналов пинов A, B, C и D. Убедитесь, что соответствующие провода подключены к правильным пинам.
Шаг 2.3: Проверьте подключение
Когда все кабели будут подключены, необходимо проверить, что подсоединение было сделано правильно. Проверьте обычное движение вперед и назад, а также дополнительные функции, которые вы можете реализовать на микроконтроллере, если у вас есть такой план. Если все работает, двигатель должен двигаться в соответствии с вашими командами.
Шаг 3: Соедините кабели с терминалами на двигателе
1. Очистите провода
Перед подключением кабелей к терминалам двигателя следует обязательно очистить их от изоляции в районе 5 мм. Для этого можно использовать ножницы или специальную обрезку проводов.
2. Соедините кабели с терминалами
Соедините провода с терминалами на двигателе в соответствии с цветовой маркировкой. Закрепите крепежные винты для фиксации проводов.
3. Зафиксируйте кабели
Чтобы предотвратить обрыв кабелей и сохранить надежность соединения, кабели должны быть зафиксированы на двигателе и защищены от натяжения и повреждений. Для этого можно использовать кабельные зажимы или просто закрепить кабели лентой.
После выполнения всех этих шагов переходите к шагу 4, чтобы подключить двигатель к шилду.
Шаг 4: Подключите питание к шилду
Шаг 4.1: Определите тип питания
Перед тем, как подключить питание к шилду, необходимо определить тип используемого питания. Обычно шилды используют питание от платформы, к которой они подключены, или от отдельного источника питания. В зависимости от типа используемого питания, необходимо подключать соответствующие провода.
Шаг 4.2: Подключите провода питания
После того, как тип питания определен, можно приступать к подключению проводов. Обычно провода питания подключаются к соответствующим разъемам на шилде. В случае, когда питание подается от отдельного источника, необходимо подключить провода к соответствующим клеммам источника питания. Следует убедиться, что провода подключены правильно, чтобы избежать повреждения шилда и двигателя.
Шаг 4.3: Проверьте подключение
После того, как провода питания подключены, необходимо проверить правильность их подключения. В случае ошибки, следует переподключить провода. После проверки подключения питания, можно приступать к тестированию двигателя.
Шаг 5: Настройте параметры двигателя в программе
1. Проверьте тип двигателя
Прежде чем настраивать параметры двигателя, убедитесь, что вы правильно выбрали тип двигателя. Если вы используете программу Arduino IDE, выберите тип двигателя в меню «Инструменты».
2. Установите скорость вращения
Скорость вращения двигателя можно настроить с помощью функции «setSpeed» в программе. Например, вы можете установить максимальную скорость вращения двигателя:
3. Настройте количество шагов
Количество шагов, необходимых для полного оборота двигателя, может различаться в зависимости от типа двигателя. Например, для двигателя NEMA 17 может быть необходимо настроить 200 шагов на один оборот. Количество шагов можно настроить с помощью функции «setSteps» в программе:
4. Запустите двигатель
После настройки всех параметров можно запустить двигатель с помощью функции «step» в программе. Например, можно запустить двигатель на 100 шагов вперед:
Также можно изменять направление вращения, используя функции «step» с отрицательным значением:
5. Проверьте работу двигателя
После настройки параметров и запуска двигателя необходимо проверить его работу. Включите шилд и проверьте, что двигатель вращается корректно и с нужной скоростью. Если двигатель не работает правильно, проверьте настройки в программе и соединения проводов.
Шаг 6: Загрузите программу на контроллер
Что такое программа для контроллера?
Программа для контроллера — это набор инструкций, написанных на языке программирования, которые контролируют работу двигателя. Эти инструкции указывают контроллеру, как и когда нужно передавать электрический ток в двигатель, чтобы он двигался.
Как загрузить программу на контроллер?
- Подключите контроллер к компьютеру при помощи USB-кабеля.
- Загрузите интегрированную среду разработки Arduino на свой компьютер.
- Откройте файл программы в среде разработки и нажмите кнопку «Загрузить» на панели инструментов.
- Если загрузка прошла успешно, вы увидите сообщение «Загрузка завершена» внизу окна программы.
После того, как вы загрузили программу на контроллер, он будет готов к управлению двигателем. Если вы заметили ошибки при загрузке программы, попробуйте исправить их в коде программы и повторите попытку загрузки.
Шаг 7: Проверьте правильность подключения
После того, как вы подключили 5-проводной шаговый двигатель к шилду, необходимо проверить, правильно ли вы подключили провода к соответствующим пинам. Для этого можно воспользоваться схемой подключения и сравнить ее с фактическим подключением.
Также стоит убедиться, что пины, к которым подключен двигатель, правильно настроены в коде программы. Проанализируйте свой код и проверьте, соответствует ли он вашей аппаратной конфигурации.
После того, как вы убедились в правильности подключения, можно начать тестировать ваш двигатель. Запустите программу и следите за поведением двигателя. Если он начал движение, значит вы все сделали правильно.
Если же двигатель не реагирует на команды, необходимо перепроверить подключение и код программы. При необходимости можно обратиться к схеме подключения и инструкции к вашему шилду, чтобы найти причину проблемы.
Шаг 8: Запустите мотор в движение и наслаждайтесь
Удачное подключение
Если все шаги выполнялись правильно, то ваш 5-проводной шаговый двигатель должен быть подключен к шилду и готов к работе.
Рекомендуется произвести тестовый запуск двигателя. Запустите код, который вы написали для управления двигателем и наблюдайте за его работой.
Наслаждайтесь процессом
Теперь вы готовы к использованию своего шагового двигателя в своих проектах. Наслаждайтесь процессом и создавайте интересные робототехнические устройства, используя знания, которые вы получили.
Не забывайте, что подключение шагового двигателя к шилду – это всего лишь один из шагов в разработке проекта. Развивайте свои навыки, изучайте новые технологии и осуществляйте свои мечты в сфере робототехники.
Вопрос-ответ
Какой шилд лучше использовать для подключения 5-проводного шагового двигателя?
Лучше всего использовать шилд L298N или A4988, которые поддерживают шаговые двигатели.
Как определить правильную полярность подключения проводов шагового двигателя?
Для определения правильной полярности проводов шагового двигателя можно использовать мультиметр. Положительный провод отмечен сборкой на двигателе и он должен быть подключен к соответствующему порту на шилде.
Какие настройки нужны, чтобы правильно управлять шаговым двигателем через шилд?
Вам нужно настроить режим работы шагового двигателя в соответствии с используемым шилдом. Режим работы можно настроить через соответствующие порты в коде программы.
Что делать, если шаговый двигатель работает некорректно?
Если шаговый двигатель работает некорректно, вам нужно проверить соответствие правильной полярности соединения проводов и настроек режима работы в программе. Также можно проверить работу мотора в другом устройстве для установки корректной работы.
Как подключить шаговой двигатель к питанию?
Для подключения шагового двигателя к питанию нужно использовать соответствующий источник питания. В основном, это 5V или 12V питание, которое может быть подключено к порту шилда. Проверьте правильность напряжения, чтобы защитить ваш шаговый двигатель от перегрузки.
Можно ли подключить несколько шаговых двигателей к одной плате?
Да, можно подключать несколько шаговых двигателей к одной шилде. Для этого вам нужно использовать соответствующие порты для каждого двигателя, а также настроить код программы для управления каждым двигателем отдельно. Проверьте, поддерживает ли ваша модель шилда подключение нескольких моторов.