Мультикоптеры: от расчетов к полётам. Всё, что нужно знать, чтобы собрать себе квадрокоптер\гексакоптер\октакоптер!
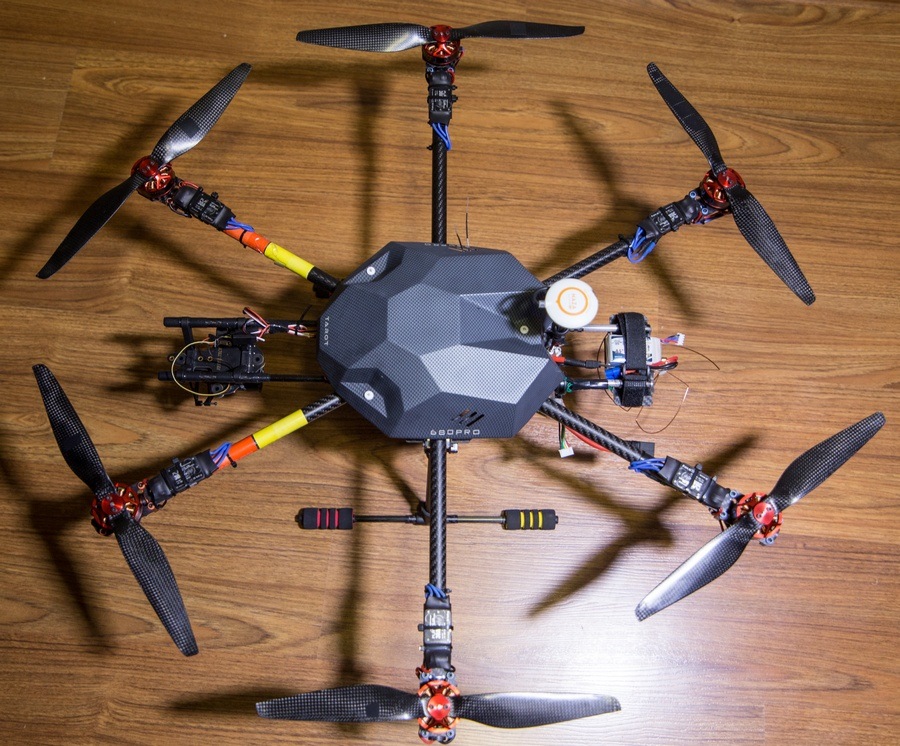
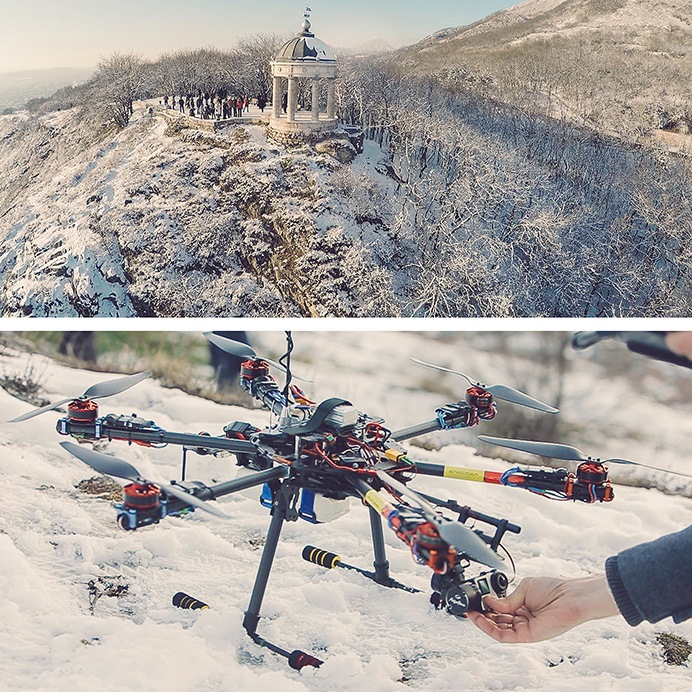 tarot 680 hexa copter, Пятигорск 2015
Всем привет! После выхода первого же ролика, снятого с собранного мной гексакоптера, народ стал одолевать вопросами и просьбами помочь в постройке аппарата.
В наше время нет дефицита информации, напротив, есть её переизбыток, который очень сложно фильтровать.
 FreezEmotions гексакоптер на базе рамы tarot 680
Хочу в своей статье ответить на те вопросы, которые поступают практически каждый день от моих знакомых.
А именно:
— Какой коптер лучше и чем они отличаются? (квадро-, три-, гекса-, октакоптер)
— Купить готовый, или собрать самому?
— Какие комплектующие подобрать? Как рассчитывать? Каков минимальный набор для полёта?
— На что снимать – на GoPro или камеру потяжелее?
Думаю, что для начала этих вопросов хватит, чтобы заставить закипеть мозг тех, в чьих головах пока есть только желание разобраться с основами, но нет опыта за плечами.
Прошу не принимать всё написанное за единственно верную истину. Как раз хочу объяснить, что я человек с творческо-техническим складом ума, но не живу в своем ограниченном мире коптеростроения. Напротив, я новичок в этом вопросе и пишу статью потому, что загоревшись желанием построить дрона для аэросъемки, столкнулся с тем, что очень много разных мнений и выбрать верный путь очень сложно. Мой первый опыт был не совсем удачным, от этого и хочу всех уберечь, выделив самое важное и акцентируя внимание на важные детали, о которых мало говорят.
Итак, чем же отличаются коптеры и откуда такие названия? Квадрокоптер – это четырехвинтовой аппарат. Этот тип БПЛА (беспилотных летательных аппаратов) на сегодняшний день является самым распространенным и уже фактически стал именем нарицательным для народа, если речь идет о мультироторных системах. Самый известный четырехмоторный дрон выпустила компания DJI, практически все о нем слышали. Это тот самый Phantom. Но разбирать все модификации бессмысленно. Единственное, я надеюсь, что после прочтения этой статьи вы сами сможете просчитать параметры и понять, почему полетное время между первым и вторым поколениями Phantom’ов изменилось почти вдвое.
Гексакоптер — это шестимоторный, а октакоптер, соответственно, восьмимоторный аппарат. Есть еще трикоптеры и так называемые соосные. И тут много споров на тему, как правильно назвать аппарат с 8-мью моторами, но 4-мя лучами, соосный квадрокоптер или всё-таки октакоптер. Моторы располагаются на одной оси один над другим. У такого расположения есть одно преимущество — размеры. Но на практике те же 8 моторов на октакоптере будут давать более высокий КПД, чем установка на одной оси парных двигателей.
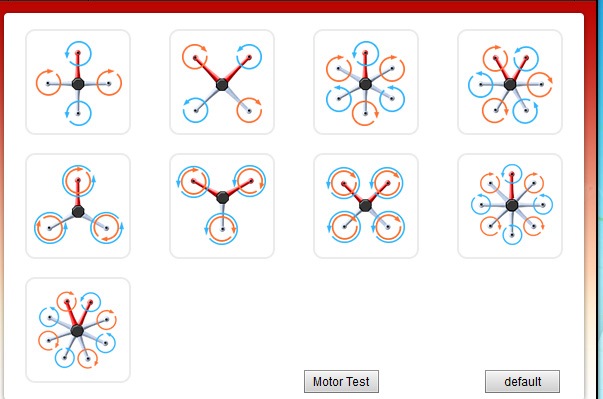 Виды мультикоптеров, поддерживаемых ПК naza m v2 и направление вращений пропеллеров на них.
Как вы понимаете, вся разница в количестве винтов, сказывается в первую очередь на подъемной силе и стабильности аппарата. То есть логично, что при всех равных условиях маленькому квадрокоптеру будет сопротивляться с ветром намного сложнее, чем большому октакоптеру. Во-первых, больший вес сложнее сдвинуть с места, во-вторых, большая длина рычага (луча рамы, на конце которой установлен мотор с пропеллером) говорит о том, что один и тот же порыв ветра способен накренить аппарат большего размера на меньший угол относительно горизонта. Следовательно, многомоторные системы более устойчивы к худшим погодным условиям.
Хочу коснуться еще одной темы — основ понимания физики поведения мультикоптеров. Эти аппараты управляются легче, чем любые другие летающие модели: самолёты, вертолёты, планеры и т.д. Для полётов коптера необходимо минимум 4 канала аппаратуры управления.
1 канал — Элероны (aileron) — это канал, который отвечает за направление влево-вправо.
2 канал — Элеватор (elevator) — это канал, отвечающий за движение вперед-назад.
3 канал — Газ (throttle) — это канал газа. Отвечает за набор и снижение высоты.
4 канал — Рысканье (rudder) – отвечает за вращение вокруг своей оси.
Остальные каналы в аппаратуре (моделисты любят использовать слово «аппа»- это тот самый пульт-передатчик в руках «пилота» и приемник на борту аппарата) используются для управления осями подвеса камеры, для складывания шасси, надстройки уровня чувствительности аппарата к внешним условиям (PID параметры в полётном контроллере, отвечающие за силу и скорость реакции коптера на сигналы управления, сопротивление погодным условиям), для переключения режимов полёта (к примеру GPS, Attitude, Manual, Failsafe, Home lock, Course Lock). Как говорят опытные авиамоделисты, много каналов не бывает, поэтому у них есть одно важное правило – покупать сразу хорошую надёжную аппу известных брендов. Лучшими считаются производители: Futaba, Spectrum, JR.
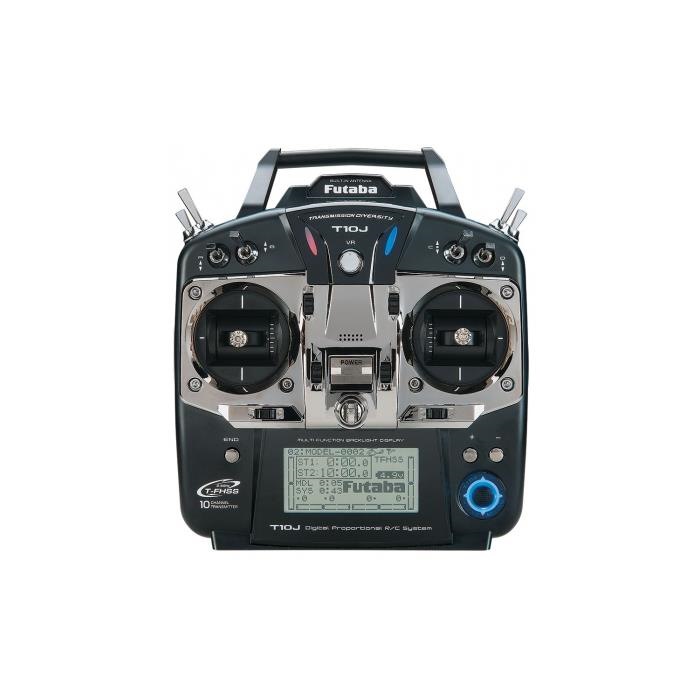 Futaba 10J. Одна из первых аппаратур управления с заводским режимом для мультикоптеров!
Время летит, поэтому добавляю в статьи свежие строки, актуальные на сегодняшний день, спустя несколько лет после написания статьи. Буду помечать их курсивом и добавлять ссылки на примеры комплектующих в проверенных магзинах, в которых сам совершал покупки.
Из бюджетных, но проверенных временем аппаратур управления пользуется популярностью FRSky Taranis Q X7. И старший брат — FrSky Taranis X9D Plus
Одна и та же хорошая аппаратура способна хранить в себе настройки одновременно десятков моделей. То есть, однажды приобретая её, можно пользоваться ею фактически всю жизнь и управлять RC самолётами, вертолётами, машинами, мультикоптерами, просто выбирая в меню аппаратуры нужную модель (но закладывать настройки каждой модели нужно самому вручную). Так вот, для чего же на практике люди используют дополнительные каналы? Если вы планируете заниматься аэросъемкой, то минимум 2 канала нужно на управление трех-осевым подвесом – канал YAW отвечает за рысканье (поворот вокруг своей вертикальной оси, горизонтальное панорамирование), PITCH – канал тангажа, то есть наклон камеры вверх\вниз. Как правило наклон оси ROLL (горизонта) регулировать не нужно, так как сложно придумать ситуацию, когда на видео нужно нарочно завалить горизонт. Иногда люди используют дополнительную курсовую камеру на сервоприводах, которой вообще можно управлять движениями головы. Лично я реализовал такое управление своим подвесом с камерой GoPro, которая одновременно является и курсовой и основной камерой. Для этого устанавливается датчик head tracker в видео очки или FPV-шлем (First person view – вид от первого лица), который соединяется с аппаратурой управления, а та в свою очередь передает сигналы на каналы управления нужных осей подвеса камеры. Для дополнительных каналов управления также можно придумать другие предназначения: от сброса транспортируемых коптером предметов до поджигания фитиля установленных на него ракетниц-фейерверков, тут всё ограничивается лишь полётом фантазии.
_
Еще важно разобраться с тем, как мультикоптер работает в целом. Понятно, что при движении стика газа вверх на аппаратуре управления, коптер просто прибавляет обороты на всех двигателях и происходит набор высоты. Чтобы полететь вбок, аппарат кренится в нужную сторону, увеличивая обороты двигателей с одной стороны и снижая с другой. При этом, за счет датчиков, соединенных с ПК (полётным контроллером), аппарат кренится только до ограниченного в прошивке контроллера угла, чтобы не перевернуться. Вперед и назад летает, соответственно, тем же принципом. А вот вращение вокруг своей оси происходит за счет того, что двигатели через один крутятся в противоположные стороны и пропеллеры должны быть соответствующие — одни загребают воздух под себя, вращаясь по часовой стрелке, другие — против. Получается, чтобы аппарат развернулся в нужную нам сторону, он увеличивает обороты двигателей вращающихся в одну сторону и ровно настолько же уменьшает обороты двигателей, вращающихся в противоположную.
_
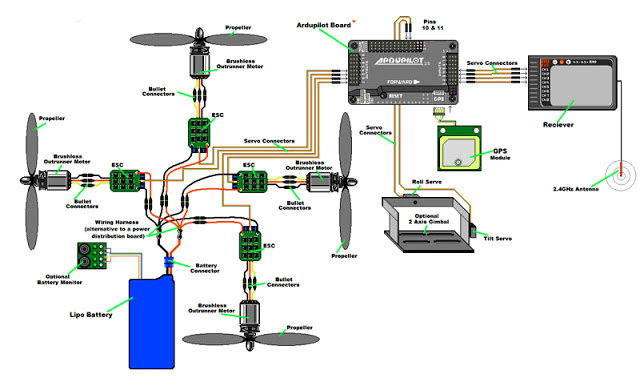
Что касается «начинки», то мультикоптер состоит из рамы, на которую устанавливаются двигатели. Сигналы на вращение двигателей идут из полётного контроллера (ПК), но мощности этих сигналов не достаточно, поэтому перед каждым двигателем стоит регулятор оборотов (в простонародье «регуль», ESC).
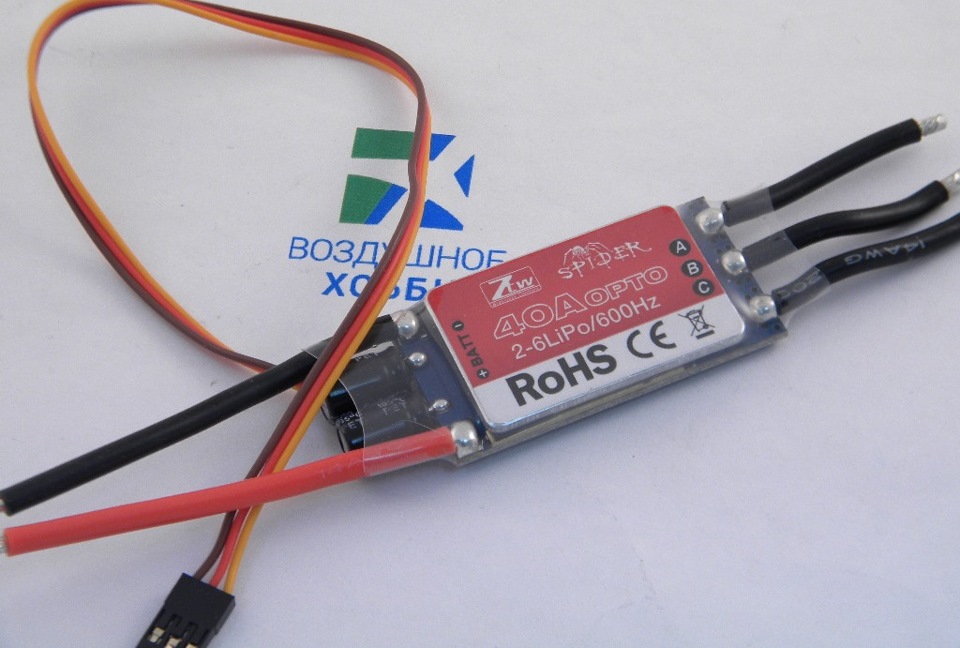 Регулятор оборотов ESC.
Также на борту стоит приемник сигналов управления, который передает их в ПК.
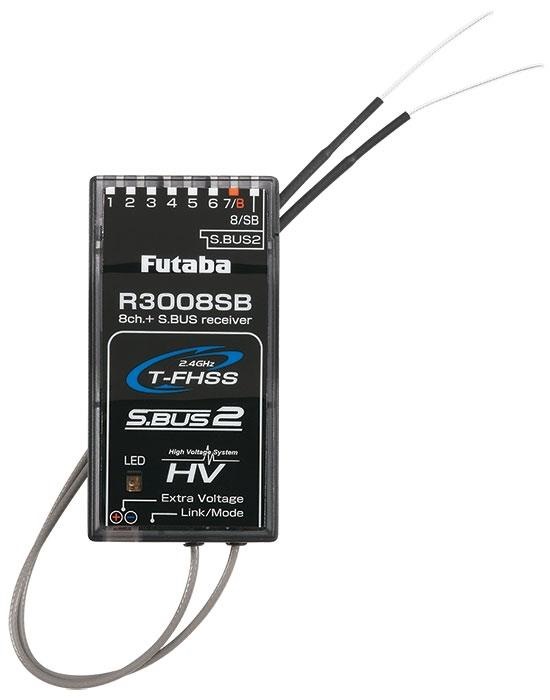 Futaba R3008SB приемник сигнала управления
Современные полётные контроллеры такие, как распространенный DJI Naza-m v2 представляют собой целые наборы.
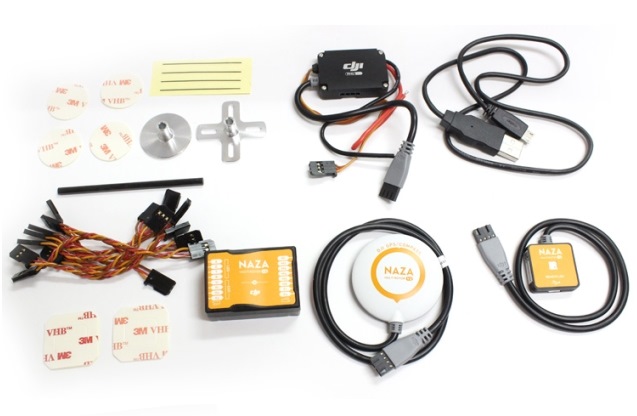 Полётный контроллер DJI Naza M v2
Контроллер уже включает в себя виброразвязку, поэтому его не нужно ставить на демпферную площадку, а нужно крепить прямо на корпус. Также у него на борту находится гироскопический, барометрический датчики, магнитометр, компас и дополнительно подключается модуль GPS, чтобы аппарат мог вернуться на точку взлета сам, если потеряет связь с аппаратурой управления, но это не единственная функция. К данному полётному контроллеру в комплекте идет модуль PMU и LED, а также может подключаться модуль bluetooth и OSD телеметрия. Также на борту стоит батарея, питающая всю систему и может стоять дополнительная батарея для приемника аппаратуры управления. Данный полётный контроллер установлен в современных квадрокоптерах DJI Phantom 2, но его возможности намного шире рамок этого небольшого аппарата.
Выше перечислен минимальный набор, который можно назвать мультикоптером. Он может взлететь, если имеется «аппа», но этого не достаточно для съемок. Пишу это к тому, что многие, узнав бюджет на весь мой аппарат с камерой и дополнительным оборудованием, удивляются и спрашивают, почему я не купил за эту сумму готовый более серьезный аппарат. Ответ в том, что дополнительное оборудование для управления, съемки, стабилизации и контроля стоит намного больше, чем сам мультикоптер.
И всё-таки, собрать самому, или купить готовый? На этот вопрос вы ответите сами себе, прочитав всю статью и осознав все за и против. Многие, как я уже написал, критикуют меня в том, что я потратил большую сумму на сборку аппарата, который фактически умеет то же самое, что DJI Phantom 2. Сумма со всеми допами подбирается к 200 тысячам рублей. Но сюда входит и стоимость аппаратуры управления Futaba 10J с заводским режимом мультикоптеров, в паре с родным передатчиком работающей до 4 км и имеющей очень надежную помехоустойчивость. Сюда же вошла и камера GoPro 4 black, подвес Fy-G3, очень мощный FPV-передатчик и приемник на 1000 мВатт 1,2 Ггц с изготовленными под заказ клеверными антеннами, покрывающими расстояние до 12 км и фильтром, чтобы срезать частоты, наиболее влияющие на аппаратуру управления, чтобы не забить ненароком сигнал приемника. Также в этой сумме FPV-видеошлем eYebox с потрясающей цветопередачей, детализацией и углом обзора (а до него были очки Fatshark BASE SD, которые мне не понравились в сравнении со шлемом и я решил их продать).
Говоря о вопросе покупки готового собранного аппарата – можно однозначно ответить – покупайте проверенные, если Вы планируете использовать их только для того, для чего они созданы. То есть если Phantom 2 создан, чтобы поднимать GoPro, вы не повесите на него зеркалку, вы не увеличите время его полёта, из него выжат максимум очень грамотными специалистами.
Собирать коптер самостоятельно – это выбор тех, кому нравится решать сложные задачи. То есть для людей, которые получают удовольствие от самого процесса расчетов и сборки. Преимущества собранного своими руками аппарата в том, что он подлежит апгрейду, на него можно вешать любое дополнительное оборудование. Но важно понимать, что аппарат изначально рассчитывается под определенный полётный вес, время полёта. А вот, так сказать, запас тяги может привести к плачевным последствиям.
Конфигурация моего нынешнего гексакоптера такова:
1. Рама: Tarot fy-680.
2. Контроллер: dji naza-m v2 c gps.
3. Моторы: sunnysky v3508 kv580
4. Регуляторы: Hobbywing Platinum PRO 30A OPTO ESC(2-6s).
5. Пропеллеры: карбон 1255.
6. Батареи: lipo 4S turnigy 5000 mah 30-45C и 8000 mah 20-30 C (вес 500 и 800 грамм).
7. Аппаратура управления и приемник: Futaba 10J.
8. Подвес для gopro3 : Feiyu Tech fy G3 gimbal.
9. OSD телеметрия DJI iOSD mini.
10. BAC трансформатор с выводом на 5V для подпитывания камеры во время полёта.
Снаряженный вес без батареи 2600 грамм.
Изначально была немного иная конфигурация. Аппарат летал на батареях 3S, двигателях sunnysky 2216 kv800 и пропеллерах 1045 и 1238 (но на 1238, которые прислал продавец по ошибке, аппарат разбился).
Если вы всё-таки решились собирать мультикоптер самостоятельно, попробую объяснить основные принципы. Важно сразу понять, какой снаряженный вес будет в итоге у аппарата и вести расчеты, отталкиваясь от него. Можно найти готовые конфигурации на форумах и перепроверить их на специальном калькуляторе, о котором я расскажу далее. Важен также такой момент, что этот калькулятор не знает, возможно ли физически установить пропеллеры расчетного размера на вашу раму и можно ли их вообще ставить на заданные двигатели.
1. Поэтому первым делом определяемся с рамой, узнаем её вес, максимальный размер пропеллеров, которые возможно установить.
2. Подбирая моторы, сразу смотрим на сайте производителя таблицы характеристик с рекомендуемыми пропеллерами. К примеру я использую моторы SunnySky v3508 kv580
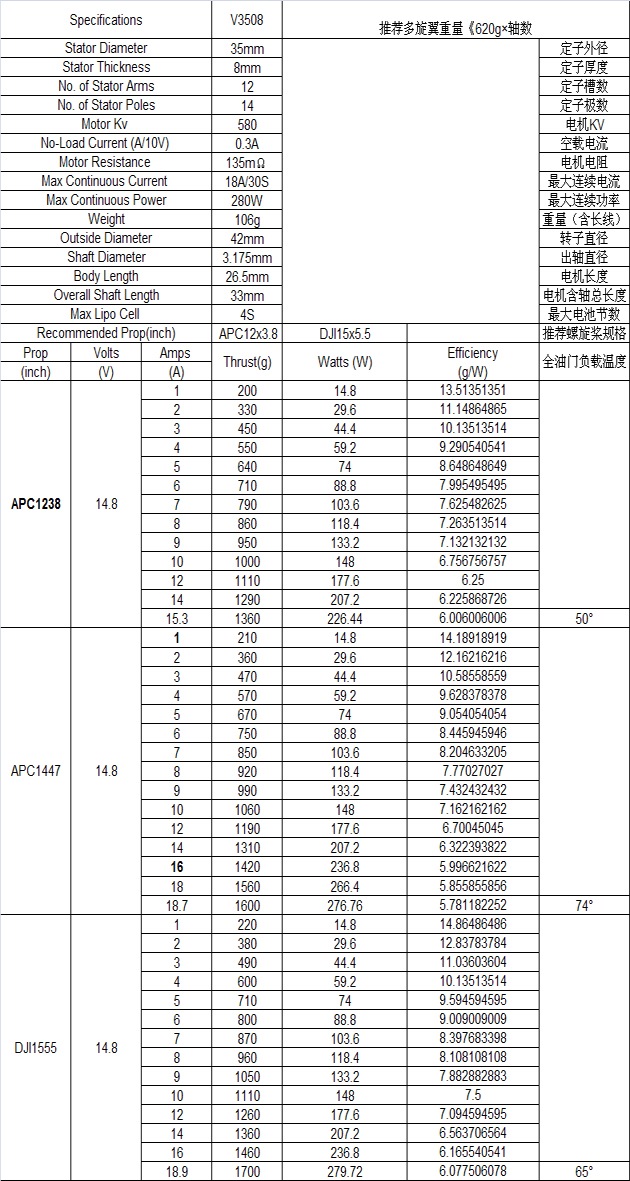 характеристики моторов SunnySky v3508 kv580
И тут хочу акцентировать внимание на параметры мотора. В названии мотора зашифрованы его основные параметры V3508 kv580, где v — это серия, 35мм — диаметр статора, 8 мм — это длина статора. А параметр KV говорит об оптимальных для данного мотора оборотах висения летательного аппарата. То есть, имея оптимальные обороты висения и вес аппарата, нам придется под них подбирать пропеллеры с нужными параметрами, чтобы добиться оптимальных показателей. В таблице видно, что для данных моторов производителем рекомендуются 3 вида пропеллеров: 1238, 1447 и 1555. Во втором столбце видим, что везде значение напряжения стоит 14.8 вольт. То есть данные моторы используются только с 4S батареями. Для одних и тех же моторов в таблице могут даваться показания для разного вольтажа, и нужно быть очень внимательным, ведь моторы, которые работают и с 11.1 вольтовыми 3S батареями и с 14.8 вольтовыми 4S батареями, как правило, допускают максимальный размер пропеллеров при 3S батареях меньше, чем при 4S, так как мотору может просто не хватить мощности раскручивать тяжелые для него пропеллеры, и есть вероятность перевернуть коптер вверх ногами прямо в полёте. (Со мной такое случалось). Вот пример таблицы для моторов SunnySky 2216 kv800
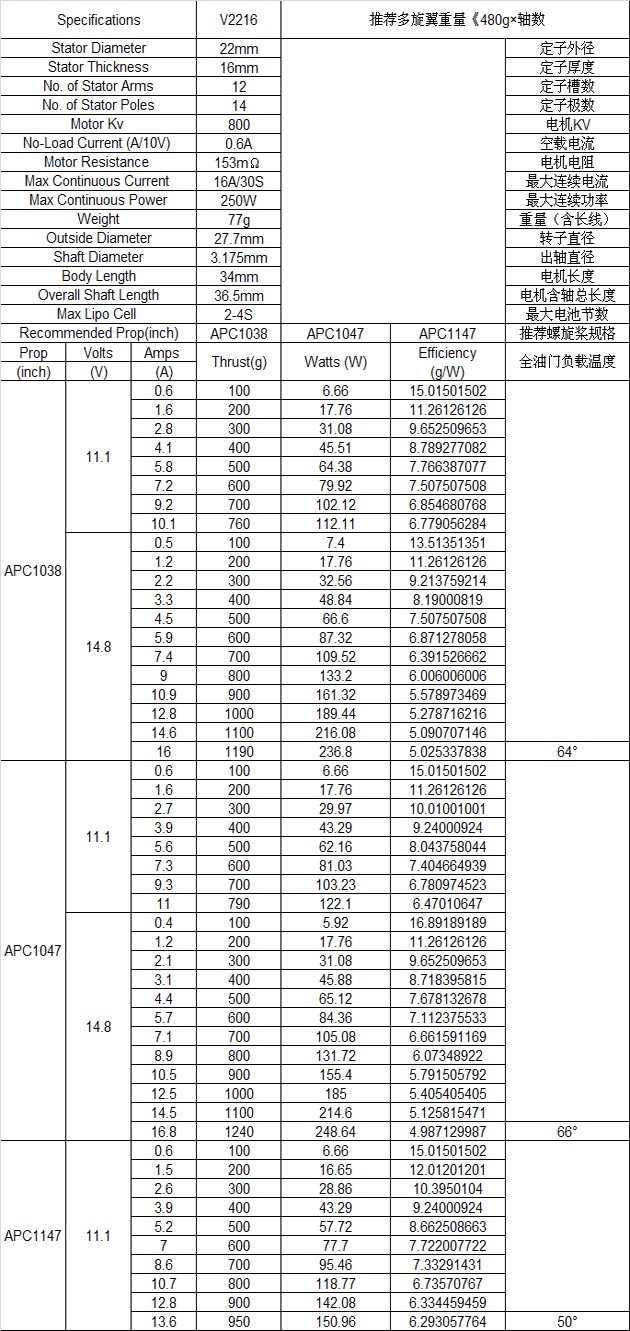 характеристики моторов SunnySky v2216 kv800
Из этой таблицы видно, что с моторами 2216 при использовании 11.1 вольтовых батарей можно ставить пропеллеры максимального размера 1147, а при 14.8 вольтовых максимум 1047-е пропеллеры. Теперь, чтобы сложить картину воедино, следует пояснить маркировку пропеллеров. На самом деле, размер обозначает только первое двузначное число, а второе означает шаг. Размеры даются в дюймах. Маркировка 1047 означает, что пропеллеры 10-тидюймовые, а шаг на один оборот составляет 4,7 дюйма.
Выше я уже привел ссылку на видео случая из моей первой конфигурации, когда я на моторы 2216 kv800 установил пропеллеры 1238. На видео с 17й секунды видно, что при снижении, либо порыве ветра аппарат начинает амплитудно раскачиваться. Закончилось это тем, что коптер перевернулся в воздухе и приземлился вверх ногами на асфальт. Во-первых, моторы перегреваются и могут вообще перегореть в полёте, во-вторых, у них банально не хватает силы резко раскручивать нужные пропеллеры для стабилизации положения коптера, в итоге аппарат себя раскачивает все сильнее и сильнее.
Также, прежде чем перейти к этапу расчетов, важно пополнить свои знания информацией о литий-полимерных батареях. Они встречаются сейчас повсеместно — в телефонах, планшетных компьютерах, ноутбуках и других устройствах. Эти батареи имеют максимальную ёмкость относительно веса и максимальную токоотдачу, минимальное время заряда. Но при этом батареи токсичны и даже взрывоопасны.
Они непременно взрываются при сильном механическом повреждении, при чрезмерном перезаряде, при замыкании. Эту информацию важно знать и тем, кто не планирует собирать себе коптер.
Li-Po батареи нужно заряжать, транспортировать и хранить в специальных огнеупорных конвертах.
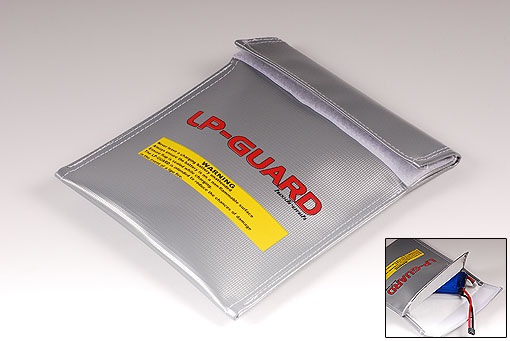 Огнеупорный конверт
Теперь давайте разберем параметры в описании батареи.
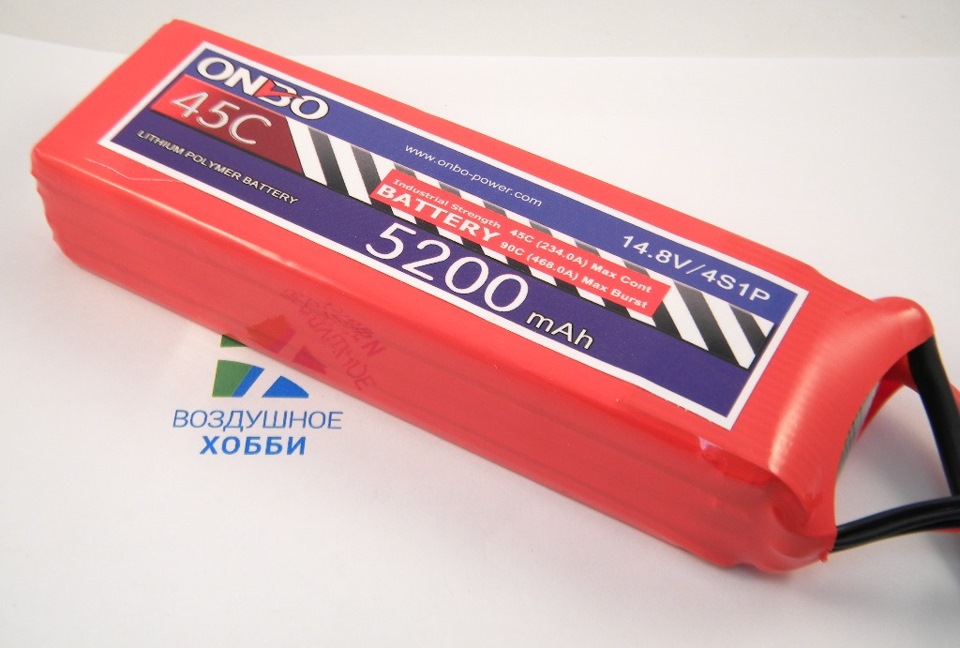 Lipo батарея
К примеру :
ONBO 5200mAh 4S 45C Lipo Pack:
• Емкость: 5200mAh
• Напряжение: 4S1P / 4 Cell / 14.8V
• Ток разряда: 45C продолжительный / 90C пиковый
• Вес: 485г (включая провода, разъемы и корпус)
• Размеры: 160x50x32мм
• Балансировочный разъем: JST-XH
• Силовой разъем: T-connector
Что же означают эти 2S, 3S, 4S? 6S и на что они влияют?
Параметр S означает количество ячеек, либо банок. Каждая ячейка представляет собой отдельную батарею указанной ёмкости, но её номинальное напряжение 3.7 вольта, а напряжение полностью заряженной ячейки составляет 4.2 вольта. Поэтому номинальное и полное напряжение 2S аккумулятора составляет 7,4-8,4 вольта, 3S – 11,1-12,6 вольт, 4S – 14,8-16,8 вольт и т. д.
У аккумулятора имеется балансировочный разъем, к которому можно подключить индикатор напряженияи следить как за общим уровнем заряда батареи, так и за уровнем заряда в каждой ячейке.
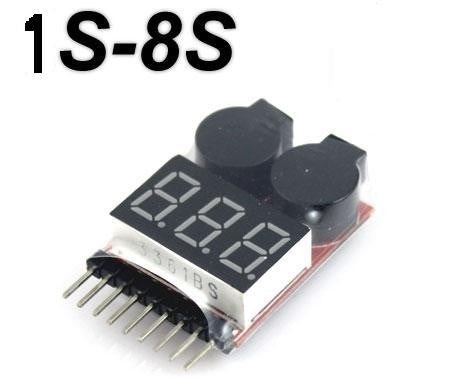 индикатор заряда 1S-8S li-po батарей
Подобный индикатор настраивается на определенный уровень напряжения, по достижении которого на любой из ячеек он начинает сигнализировать громким писком. Это очень удобно, если отправлять аппарат в полёт с подключенным устройством, которое настроено на 3,4 вольта. Чтобы знать, что пора приземлять коптер. Ведь важно знать, что порог, до которого можно разряжать Li-Po аккумулятор, чтобы он прослужил долгое время, составляет 3.3 вольта на банку. При полной разрядке аккумулятора, он теряет значительную часть своей ёмкости.
А для правильной его зарядки требуется специальное зарядное устройство, которое умеет балансировать ячейки до равного напряжения и при этом не перезаряжать, чтобы не допустить возгорания.
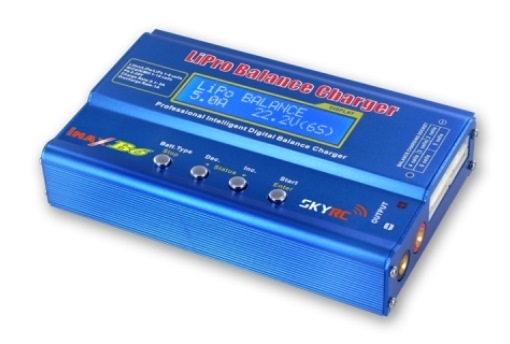 Зарядное устройство imax-b6
Подобная зарядка также способна заряжать (либо разряжать) до номинального напряжения для хранения батарей, ведь хранение полностью заряженных батарей тоже негативно сказывается на их ресурсе.
Возвращаясь к описанию параметров батарей, хочу разобрать параметр “C” – обычно встречаются цифры 10C, 20C, 30C и т. д. Данный параметр равен ёмкости элемента. Грубо говоря, 1С — 5000 mah составляет 5A за 1 час, а если батарея с током разряда 20C, то она способна полностью отдать свой заряд в 20 раз быстрее часа, то есть за 3 минуты. Но в то же время рекомендуемый ток заряда для большинства батарей не должен превышать 1С. Но значение максимального тока заряда указывается в описании к каждой батарее. Тем не менее, более качественный и щадящий заряд идет именно током 1С – то есть, если емкость батареи 2000 mah, то заряжать её желательно током не более 2 ампер. А если емкость батареи 4000 mah, то тот же 1С для такой батареи уже составит 4 ампера.
Если вы осилили всю эту теорию, переходим к самому интересному. Давайте научимся пользоваться калькулятором для расчета мультикоптеров.
Скажу сразу, он «буржуйский», поэтому просит внести лепту. Но мы- россияне, поэтому есть легальный способ пользоваться всеми функциями сего ресурса без финансовых вложений. Заключается он в перезагрузке сайта, если не находите в списке нужных двигателей или аккумуляторов в базе. При каждом заходе база обновляется. Но могу добавить, что многие двигатели являются аналогами, поэтому можно подобрать двигатель другого производителя с такими –же размерами и параметром KV.
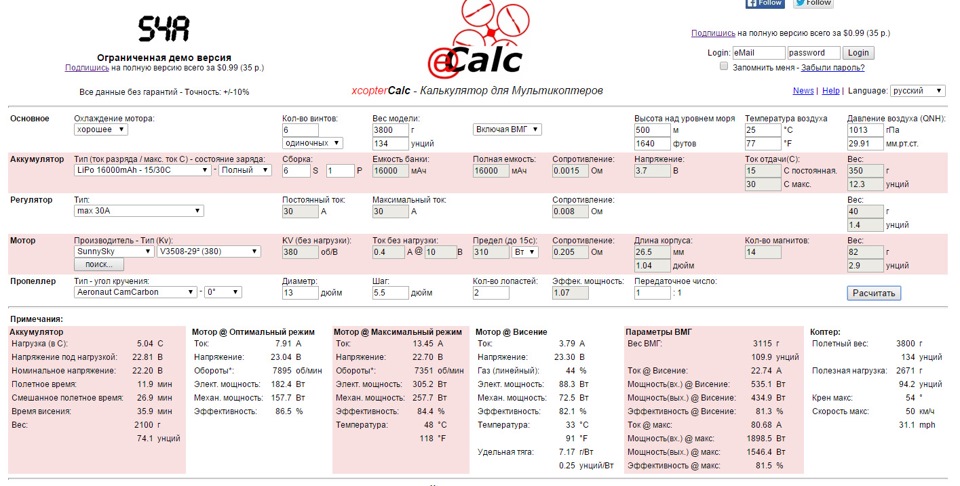
Вот пример моей конфигурации в полном снаряжении:
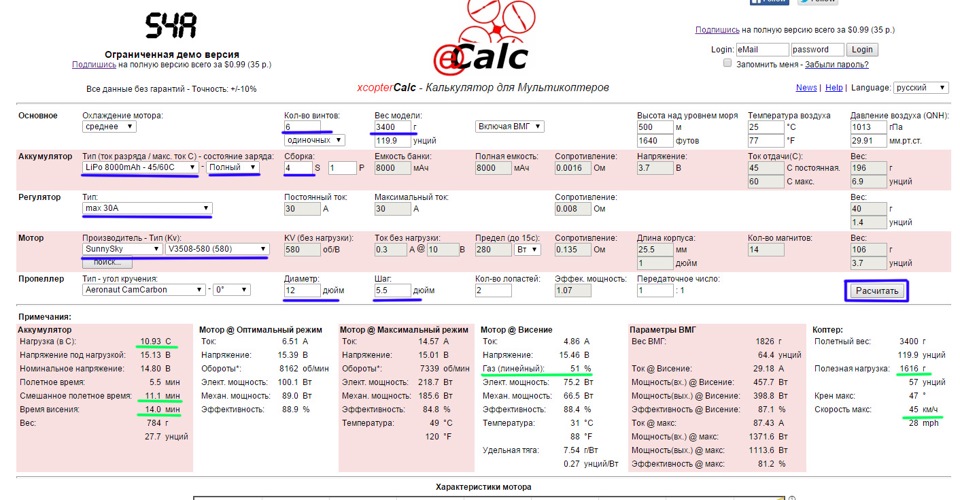
Синим я пометил параметры, которые менял в таблице с параметров по умолчанию после загрузки страницы, а зеленым – наиболее важные строки, на которые стоит обращать особое внимание при расчетах. Как видно, газ висения подобран практически идеально. Для полётного контроллера naza желательно подбирать значения в пределах от 40% до 60%. Газ висения не означает, что если вы оставите стик газа на управлении ровно посередине, мультикоптер начнет подниматься при переизбытке тяги, или опускаться при её недостатке. Нет, на самом деле полётный контроллер сам регулирует обороты двигателя, для того, чтобы оставаться на заданной высоте при положении стика газа ровно посередине. Но если газ висения будет более 60%, значит аппарат перегружен, нужно пробовать пропеллеры с большим шагом, либо большего размера (если это позволяет рама и характеристики двигателей).
Для примера я посчитал эту же конфигурацию, если установить пропеллеры 1447.
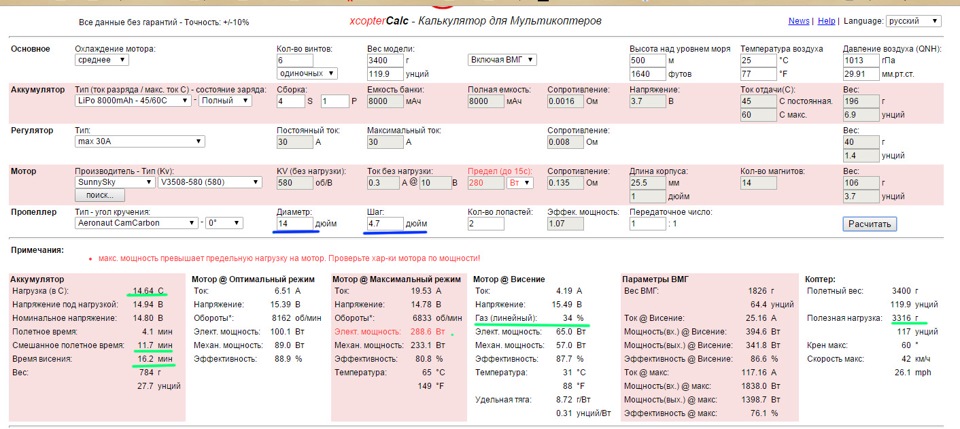
Видим, что совсем незначительное увеличение времени полёта ощутимо сказалось на нагрузке аккумулятора, которая возросла с 11 до 15С и нагрузке на мотор. В максимальном режиме даже выводится предупреждение о превышении допустимой нагрузки. Но при этом полезная нагрузка возросла почти вдвое, а газ висения снизился до 34%, то есть образовался небольшой избыток тяги. Такая конфигурация подошла бы, если бы я захотел повесить на свой коптер не GoPro, а камеру типа Panasonic GH4K или sony nex. Но тогда время полёта ощутимо сократится, ведь возрастет вес. Для полётов с такими камерами я приведу расчет в самом конце, а пока привожу пример, если на такой-же конфигурации использовать батарею большой ёмкости – 16000 mah. Её вес 1 кг (10С), она относительно недорогая – на сегодняшний день можно купить ее за 7300 руб с доставкой по РФ. Но и пропеллеры в расчетах уже ставлю не 1255, а 1355, так как возрастет вес аппарата.
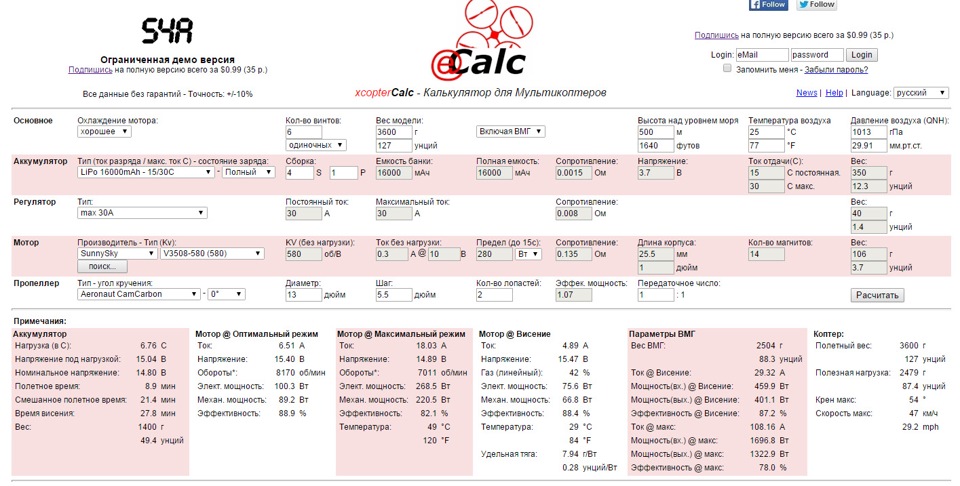
Расчетное время полёта в полном снаряжении уже составляет порядка 22 минут, а время висения подбирается к 30 минутам. На самом деле эти расчеты дают лишь приблизительное время полёта. В теории, в самой первой конфигурации расчетное время полёта 11 минут, а на практике оно составляет 16, а время висения 19 минут до звукового сигнала о достижении на одной из ячеек аккумулятора напряжения в 3,4 вольта под нагрузкой. И обратите внимание, нагрузка на аккумулятор составляет всего 6.76С. То есть, чем больше емкость аккумулятора, тем меньше нужно обращать внимание на эту цифру. Я бы даже сказал тем лучше, если эта цифра будет не в пределах 30-40, так как данный параметр скажется лишь на весе аккумулятора. Если расчетная нагрузка имеет запас почти в полтора раза, а пиковая нагрузка на аккумулятор и так обычно превышает почти вдвое заявленный параметр долгосрочной нагрузки (10-20С) (30-45С), нет смысла покупать более дорогой и тяжелый аккумулятор.
Если же нужно собрать настоящий грузоподъемный «долголёт», то тут нужны низко-оборотистые мощные двигатели такие как SunnySky kv380 и 6S батарея.
Что касается известного всем DJI Phantom 2, то его полётный вес составляет 1400 грамм, моторы dji 2312 kv960 (у первого «фантома» 2212 kv920), пропеллеры 9450 (у первого 9443), батарея 3S 5200 mah (у первого 2200 mah), регуляторы примерно на 20 ампер. Думаю, что вам будет интересно посчитать самим и понять, что будет с полётным временем и другими параметрами, если довесить на готовый аппарат 200 граммовый комплект FPV: видеопередатчик, с антенной и бортовой 2S-3S батареей. Скажу сразу, в среднем время полёта сократится на 5-7 минут. А вот 200 грамм для гексакоптера уже не так значительны. К тому же, многие задаются вопросом, есть ли в этом смысл, или даже устраивают дорогостоящие бессмысленные эксперименты без расчетов, по установке двух не оригинальных батарей большей ёмкости под лучи «фантома» вместо одной оригинальной. Смысла в этом совершенно нет, так как запас грузоподъемности у таких аппаратов очень мал. Теперь, понимая, как пользоваться калькулятором, советую вам посчитать самостоятельно.
 FreezEmotions.ru
Надеюсь, что моя статья будет для вас полезной. К вопросу о покупке деталей и запчастей для сборки, я пользуюсь известными всем иностранными торговыми площадками ebay и aliexpress, hbbyking и подобными.
Гоночный FPV-дрон своими руками (часть 1) — сборка
Сегодня популярность гонок на дронах стремительно растёт. Любительские полетушки перерастают в серьёзные международные соревнования, а количество людей, вовлечённых в это хобби, растёт в прогрессии. Я сам недавно собрал FPV-квадрокоптер 180-го размера (расстояние в мм между осями моторов по диагонали) и спешу поделиться этим опытом.

Полностью процесс сборки и настройки я описал тут и тут, а ниже будет немного изменённая версия, содержащая больше информации из моих предыдущих статей.
Я оставлю за скобками вопрос вхождения в данное хобби и перейду непосредственно к квадрокоптеру.
Выбор размера квадрокоптера
Год назад наибольшей популярностью пользовались квадрокоптеры 250-го размера. Но сейчас пилоты предпочитают собирать аппараты меньшего размера, что весьма разумно: вес меньше, а мощность та же. Я выбрал 180-й размер не из каких-то практических причин, а как некий челлендж по сборке.
На самом деле, такой подход к выбору не совсем правилен. Гораздо разумнее выбирать сначала размер пропеллеров, а уже под них — наименьшую раму, куда влезут выбранные пропеллеры. И при таком подходе 180-й формат вообще отбраковывается. Судите сами: 210-й формат позволяет ставить те же 5-дюймовые пропеллеры, что 250-й, при этом сам квадрик получается легче, а 4-дюймовые пропеллеры влезают и в 160-е рамы. Получается, что 180-й размер — это такой промежуточный формат, который «ни нашим, ни вашим». Его также можно считать утяжелённым 160-м. Но, тем не менее я выбрал именно его. Возможно потому, что это минимальный размер, способный более-менее комфортно тягать камеру GoPro или Runcam.
Комплектующие
Начнём с моторов. «Промежуточность» 180-го размера, а также богатство их ассортимента, осложняют выбор. С одной стороны, можно брать то, что идёт на 160-е, с другой — то, что устанавливают на 210-е или даже 250-е. Исходить надо из пропеллеров и батареи (количество банок). Не вижу смысла использовать батарею 3S, а по пропеллерам общие правила таковы:
- нужна максимальная статическая тяга — увеличивай диаметр пропеллера и уменьшай шаг (в разумных пределах)
- нужна высокая скорость — уменьшай диаметр и увеличивай шаг (в разумных пределах)
- нужна высокая тяга при маленьком диаметре — добавляй количество лопастей (опять же в разумных пределах, так как если разница между двух- и трёхлопастными пропеллерами ощутимая, то между трёх- и четырёхлопастными — не такая большая)
В моём случае я имею ограничение размера пропеллеров в 4 дюйма, но не имею ограничения по моторам. Значит, разумнее всего будет использовать трёхлопастные 4045 пропеллеры bullnose. Их сложно балансировать, но с ними управление отзывчевее и предсказуемее, а звук тише. С другой стороны, с двухлопастными пропеллерами скорость у квадрокоптера выше, но мне этого точно не надо. «В народе» на 180-х рамах преобладают следующие сетапы:
- лёгкий с моторами 1306-3100KV, обычными 4045 пропеллерами и батареей 850mAh
- тяжёлый и мощный под трёхлопастные bullnose пропеллеры и экшн-камеру с моторами 2205-2600KV и батареей 1300mAh
На самом же деле, рама позволяет ставить моторы от 1306-4000KV до 22XX-2700KV. Кстати, не знаю почему, но моторы 1806-2300KV сейчас в опале и мало используются.
Для своего квадрика моторы я взял — RCX H2205 2633KV. Во-первых, хотелось иметь запас по мощности (хотя с моими скромными навыками пилотирования, непонятно зачем). Во-вторых, мои сетапы никогда не получались сверхлёгкими, вдобавок я ещё и экшн-камеру таскать планирую. Конкретно моторы RCX — вариант компромиссный. Они дёшевы, но и нареканий по качеству много. На момент покупки комплектующих это были одни из немногих моторов 2205-2600KV на рынке. Сейчас (на момент написания статьи) ассортимент значительно больше и лучше выбрать что-нибудь другое.
С остальными комплектующими действовал по принципу «больше челленджа»:
- Рама RC180 V2. Недорогая (брендовые аналоги в 2-3 раза дороже), лёгкая, с хорошей компановкой и нижней пластиной 3мм. К сожалению, отдельно запчастей к ней не купить, но, учитывая цену всей рамы, вполне можно купить 1-2 комплекта на запчасти.
- Приёмник FrSky D4R-II. Поначалу хотелось попробовать FrSky X4R-SB, но в этом случае пришлось бы менять модуль на передатчике, а этого делать совсем не хотелось. Забегая вперёд скажу, что разумнее брать версию приёмника без припаянных разъёмов. У себя я всё равно их отпаял.
- Регуляторы FVT LittleBee 20A — недорогие и проверенные, но сейчас уже устаревшие. Когда я их покупал только-только появились в продаже FVT LittleBee 20A PRO на чипе Silabs F396 (та версия, что у меня использует чип Silabs F330), а на момент написания статьи уже принимались предзаказы на FVT LittleBee 20A-S, заточенные под BLHeli_S. Здесь можно почитать о технических стороне регуляторов LittleBee 20A.
- Видеопередатчик Foxeer FX799T — компактный, популярный и с микрофоном.
- Камера Sony Super HAD CCD 600TVL (IR Block, NTSC, объектив 2.8). Можно было и Foxeer XAT600M, но мне нужна без корпуса.
- Держатель камеры Diatone.
- Антенна-«клевер» BeeRotor и кабель-удлинитель. .
- В комплекте с рамой уже есть плата распределения питания, но я не хочу её использовать. Поэтому заказал Matek Mini Power Hub, она намного удобнее. Кстати, при использовании батарей 3S, эта PBD издаёт громкий свист и это никак не лечится.
- Несколько батарей Turnigy nano-tech 1300mAh 4S 45
Выбор полётного контроллера
Вы наверное заметили, что в списке нет полётного контроллера. Хочу описать его выбор подробнее. В недорогие наборы для сборки часто включают контроллер CC3D, так сейчас это, пожалуй, самый дешёвый ПК. Сегодня нет совершенно никакого смысла покупать CC3D. Он устарел и не имеет таких необходимых вещей, как контроль заряда батареи и «пищалка». Его преемник CC3D Revolution — это уже совсем иной продукт с богатыми возможностями, но и ценой свыше 40€.
Современные полётные контроллеры уже перешли с процессоров F1 на F3, что сделало Naze32 ПК прошлого поколения и ощутимо снизило его цену. Сейчас это поистине народный контроллер, который имеет почти всё, что душа желает при цене от 12€.
Из ПК нового поколения наиболее популярен Seriously Pro Racing F3, причём в первую очередь, из-за наличия недорогих клонов. Сам контроллер ничем не уступает Naze32, вдобавок имеет быстрый процессор F3, большое количество памяти, три UART-порта, встроенный инвертор для S.Bus. Именно SPRacingF3 Acro я и выбрал. Остальные современные ПК не рассматривались из-за цены, либо каких-то специфических особенностей (закрытая прошивка, компоновка и т.д.)
Отдельно отмечу модную ныне тенденцию объединять несколько плат в одну. Чаще всего ПК и OSD или ПК и PDB Я не поддерживаю данную идею за парой исключений. Мне не хочется менять весь полётный контроллер из-за сгоревшей OSD. К тому же, как показывает практика, иногда такое объединение приносит проблемы.
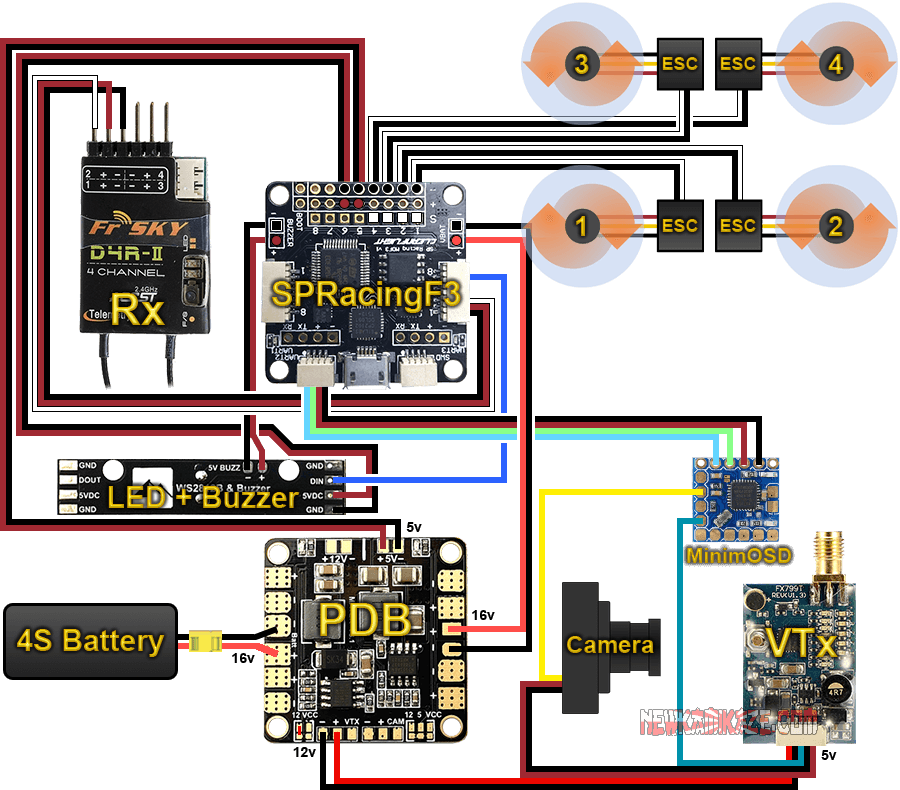
Схема проводки
- питание полётного контроллера (5В) от PDB через выходы для регуляторов
- питание радиоприёмника (5В) от ПК через разъём OI_1
- питание видеопередатчика (12В) от PDB
- питание камеры (5В) от видеопередатчика
- OSD подключил к UART2. Многие используют для этого UART1, но как и на Naze32, здесь этот разъём запараллелен с USB.
- Vbat подключен к ПК, а не к OSD. В теории показания вольтажа батареи (vbat) можно считывать как на OSD, так и на ПК, подключив батарею либо к одному, либо к другому. В чём разница? В первом случае показания будут присутствовать только на экране монитора или очков и ПК ничего не будет о них знать. Во втором случае ПК может отслеживать напряжение батареи, информировать о нём пилота (например, «пищалкой»), а также передавать эти данные на OSD, в «чёрный ящик» и по телеметрии на пульт. Настраивать точность показаний тоже проще через ПК. То есть, подключение vbat к полётному контроллеру намного предпочтительнее.
Сборка
Для начала несколько общих советов по сборке:
- Карбон проводит ток. Так что всё надо хорошо изолировать, чтобы нигде ничего не замыкало на раму.
- Всё, что выступает за пределы рамы, при аварии вероятнее всего, будет сломано или оторвано. В данном случае речь идёт, в первую очередь, о разъёмах. Провода тоже могут быть перерублены винтом, так что и их надо прятать.
- Крайне желательно после пайки покрыть все платы изолирующим лаком PLASTIK 71, причём в несколько слоёв. По собственному опыту скажу, что наносить жидкий лак кисточной намного удобнее, чем покрывать спреем.
- Не лишним будет капнуть немного термоклея на места пайки проводов к платам. Это защитит пайку от вибраций.
- Для всех резьбовых соединений желательно использовать «Локтайт» средней фиксации (синий).
Сборку я предпочитаю начинать с моторов и регуляторов. Здесь хорошее видео по сборке маленького квадрокоптера, с которого я перенял идею расположения проводов моторов.
Отдельно хочется сказать про крепление регуляторов: где и чем? Их можно закрепить на луче и под ним. Я выбрал первый вариант, так как мне кажется, что в этом положении регулятор более защищён (это мои домыслы, не подтверждённые практикой). Вдобавок, при креплении на луче, регулятор отлично охлаждается воздухом от пропеллера. Теперь о том, как закрепить регулятор. Способов много, наиболее популярный — двухсторонний скотч + одна-две стяжки. «Дёшево и сердито», к тому же демонтаж трудностей не доставит. Хуже то, что при таком креплении можно повредить плату регулятора (если ставить стяжку на неё) или провода (если крепить на них). Так что я решил крепить регуляторы термоусадочной трубкой (25мм) и запаял их вместе с лучами. Есть один нюанс: сам регулятор тоже должен быть в термоусадке (мои в ней и продавались), чтобы не соприкасаться контактами с карбоном луча, иначе — КЗ.
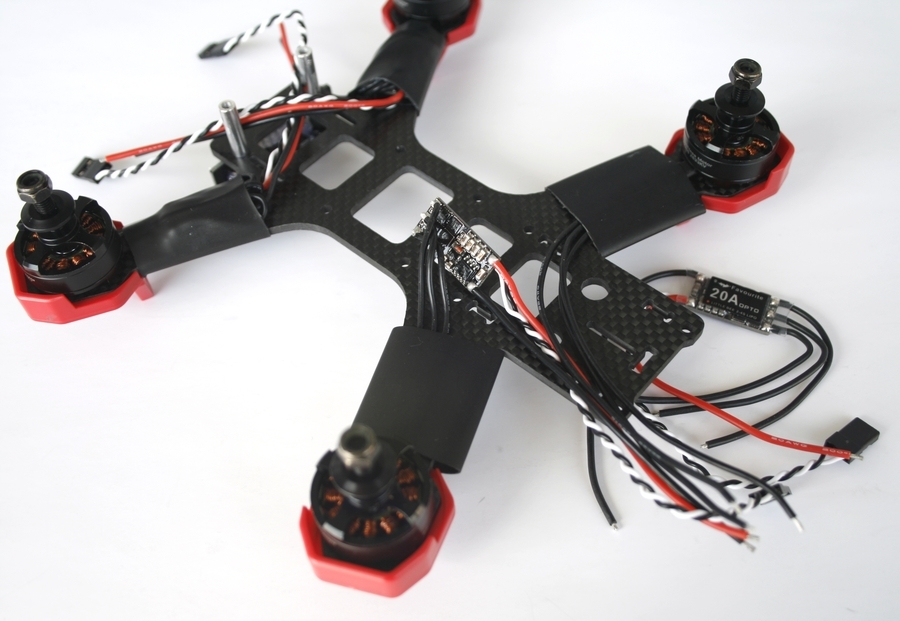
Также имеет смысл приклеить по кусочку двухстороннего скотча снизу на каждый луч в месте крепления мотора. Во-первых, он защитит подшипник мотора от пыли. Во-вторых, если по какой-то причине один из болтиков открутиться, он не выпадет при полёте и не потеряется.
При сборке рамы не использовал ни одного болтика из комплекта, так как все они неприлично короткие. Вместо этого приобрёл чуть длиннее и с головкой под крестовую отвёртку (есть такое личное предпочтение).
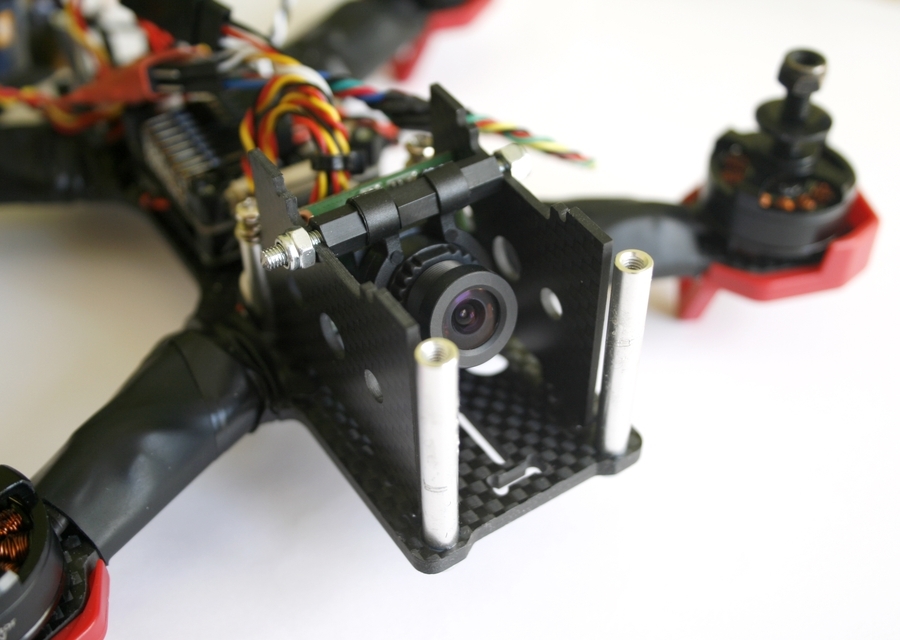
Камера не помещалась по ширине между боковых пластин рамы. Немного обработал края её платы надфилем (скорее сточил шероховатости) и она встала без проблем. Но сложности на этом не кончились. Мне очень понравилось качество держателя для камеры от Diatone, но камера с ним не помещалась в раму по высоте (примерно на 8-10мм). Сначала я приколхозил держатель на наружной (верхней) стороне пластины через неопреновый демпфер, но конструкция получилась ненадёжной. Позже пришла идея максимально простого и надёжного крепления. Я взял только хомут от Diatone`овского крепления и одел его на отрезок прута с резьбой М3. Чтобы камера не сместилась вбок, я зафиксировал хомут нейлоновыми муфтами.
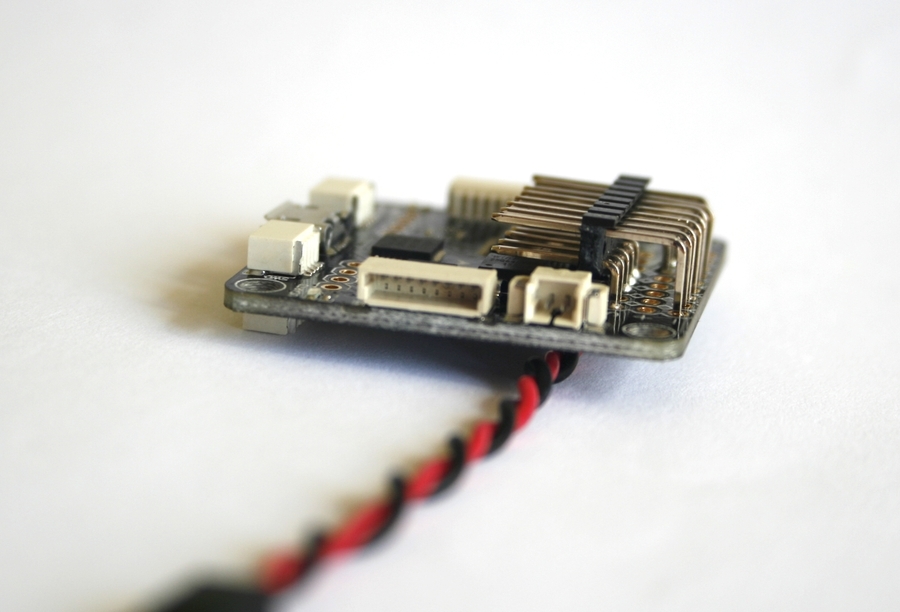
Очень понравилось, что из разъёмов на ПК пришлось паять только коннекторы для регуляторов. Полноценные трёхконтактные разъёмы у меня не вписывались по высоте, пришлось пойти на хитрость и использовать двухпиновые. Для первых пяти каналов (4 для регуляторов + 1 «на всякий пожарный») я припаял коннекторы к сигнальной площадке и «земле», для остальных трёх — к «плюсу» и «земле», чтобы можно было запитать сам ПК и уже от него — подсветку. Учитывая, что китайские клоны полётных контроллеров грешат ненадёжной фиксацией разъёма USB, его я пропаял тоже. Ещё одним моментом, характерным для клона SPRacingF3, является разъём «пищалки». Как и в случае с vbat, на верхней стороне платы находится двухконтактный разъём JST-XH, а на нижней — он продублирован контактными площадками. Закавыка в том, что у клона «земля» на разъёмe постоянная и при его использовании «пищалка» всегда будет активирована. Нормальная рабочая для «пищалки» «земля» выведена только на контактную площадку. Это легко проверяется тестером: «плюс» разъёма прозванивается с «плюсом» на контактной площадке, а «минус» — не прозванивается. Следовательно, надо припаять провода для «пищалки» к нижней стороне ПК.
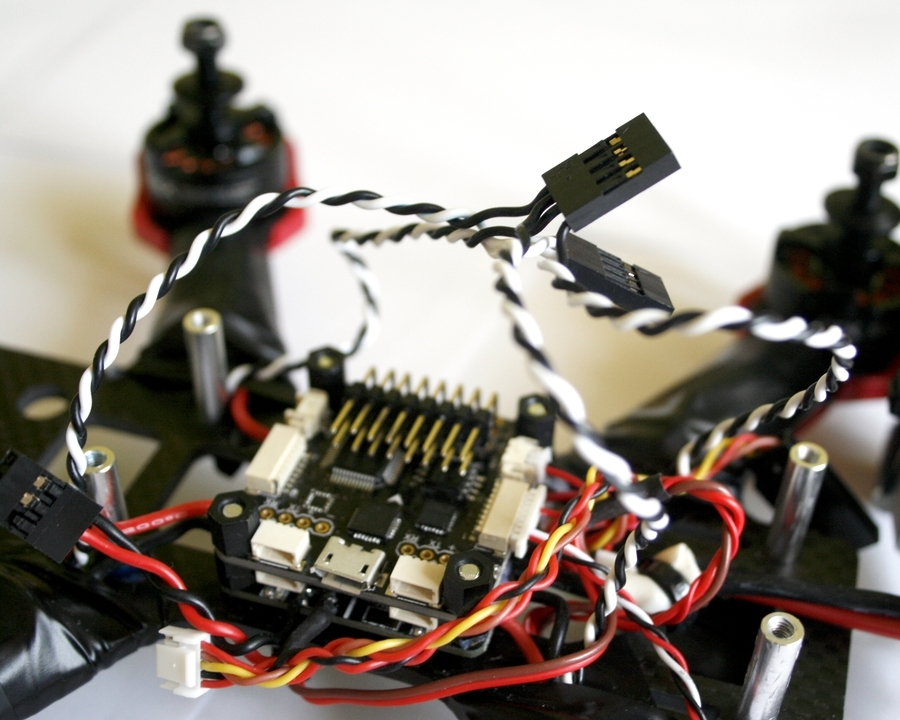
Трёхконтактные разъёмы регуляторов тоже пришлось заменить. Можно было использовать четыре двухконтактных штекера, но вместо этого, я взял два четырёхконтактных штекера и вставил в один «землю» всех регуляторов, во второй (соблюдая порядок подключения моторов) — сигнальный провод.
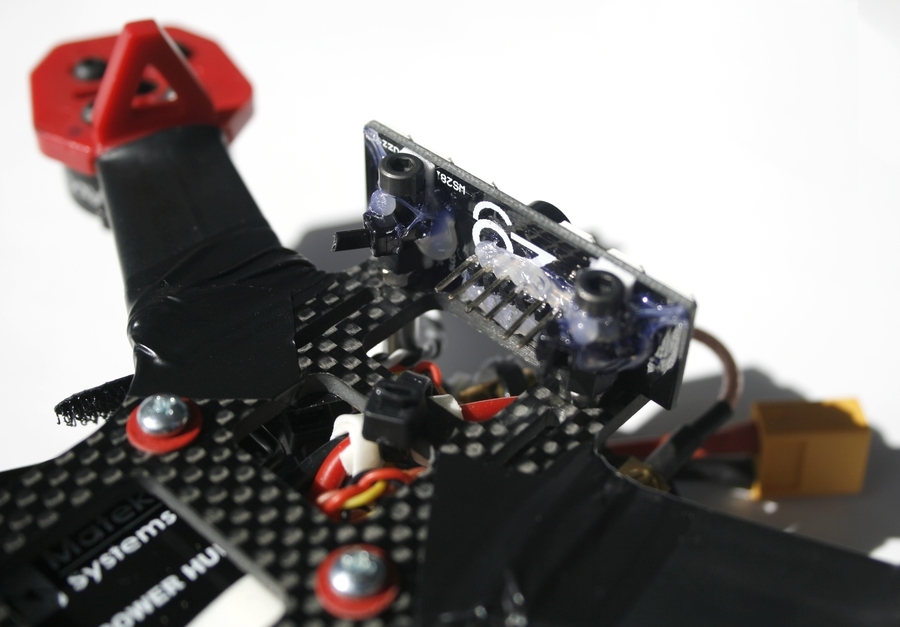
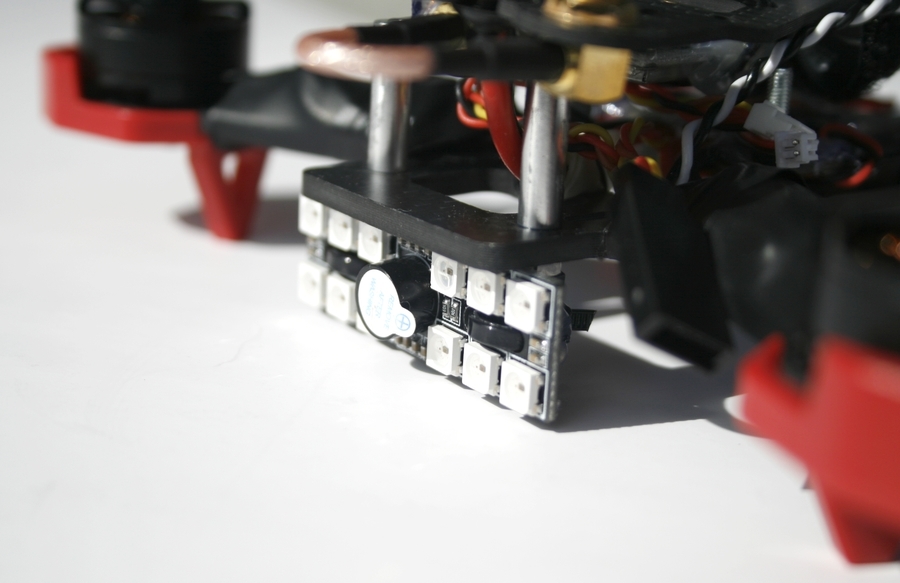
Пластина с подсветкой по ширине больше, чем рама и выступает по бокам. Единственное место, где её не собьют пропеллеры — под рамой. Пришлось колхозить: взял длинные болты, надел на них нейлоновые муфты с предварительно проделанными прорезями (чтоб стяжки, крепящие подсветку, могли зафиксироваться) и вкрутил через нижнюю пластину в стойки рамы. К получившимся ножкам стяжками притянул пластину со светодиодами (отверстия в пластине подходили идеально) и залил стяжки термоклеем. С задней стороны пластины припаял коннекторы.
Уже после сборки, на этапе настройки выяснилось, что с пищалкой что-то не то. Сразу после подключения батареи она начинала монотонно пищать, а если активизировать её с пульта, то на этот монотонный писк накладывался ещё и ритмичный. Я сначала грешил на ПК, но после замера напряжение мультиметром, стало ясно где именно проблема. На самом деле можно было с самого начала подключить к проводам пищалки обычный светодиод. В итоге я заказал сразу несколько пищалок, послушал их и установил самую громкую.
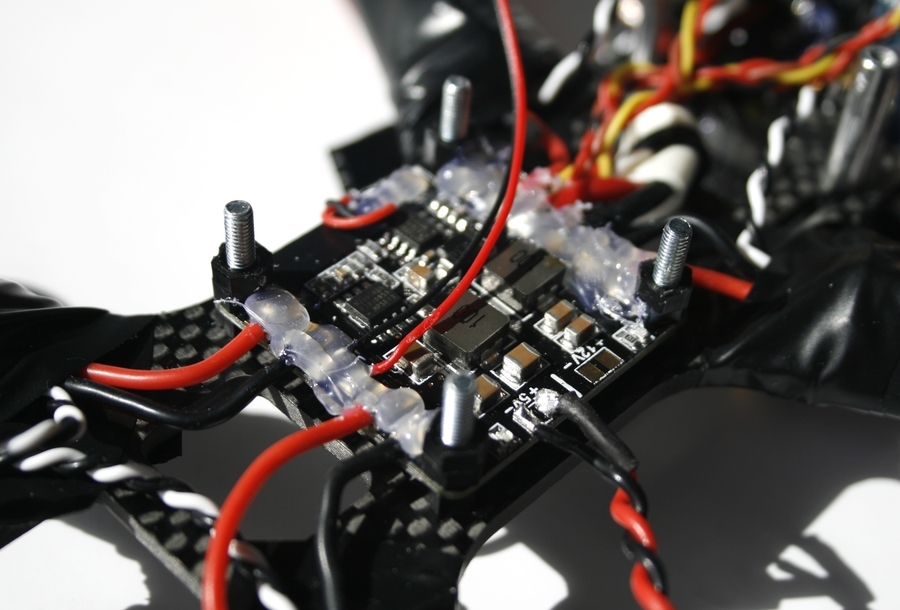
Часто PDB и контроллер крепят к раме нейлоновыми болтами, но я не доверяю их прочности. Поэтому я использовал 20мм металлические болты и нейлоновые муфты. После установки PDB я припаял питание регуляторов (остальные провода были припаяны заранее) и залил места пайки термоклеем. Главный силовой провод, идущий к батарее, я стяжкой закрепил к раме, чтобы его не вырвало в случае аварии.
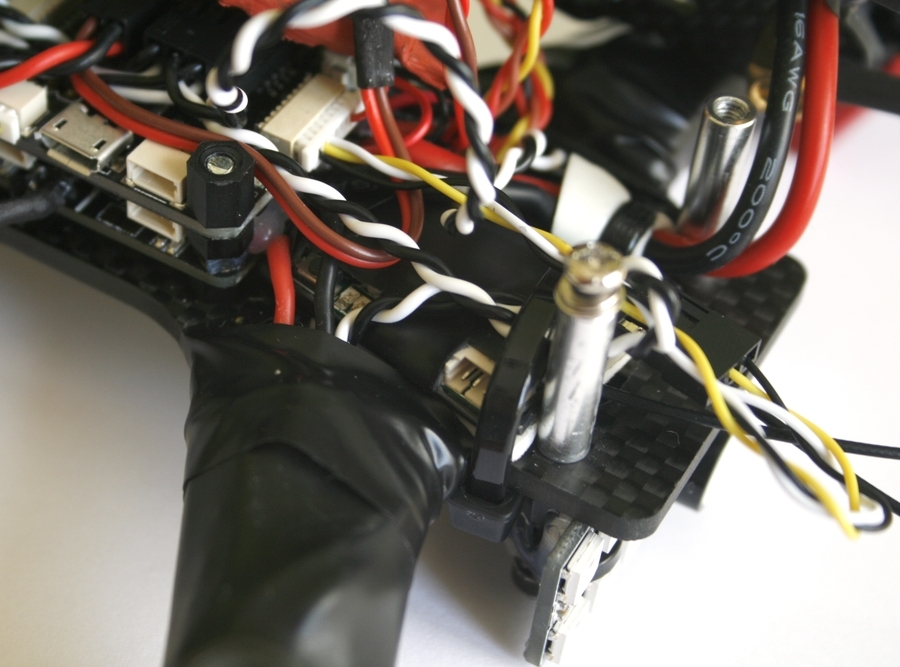
С приёмника я кусачками удалил все коннекторы, кроме необходимых трёх, а перемычку между третьим и четвёртым каналами пропаял прямо на плате. Как я уже писал выше, разумнее было бы брать приёмник без коннекторов. Также я развернул у него антенны и заплавил в термоусадку. На раме приёмник хорошо поместился между PBD и задней стойкой. При таком расположении хорошо видно его индикаторы и есть доступ к кнопке бинда.
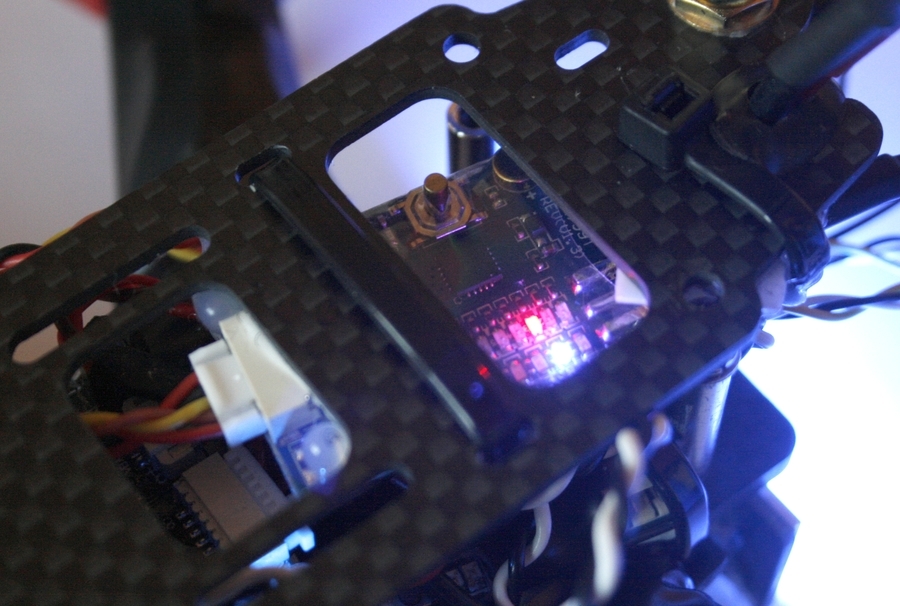
Видеопередатчик стяжками и термоклеем я закрепил к верхней пластине рамы так, чтобы через прорезь был доступ к кнопке переключения каналов и светодиодным индикаторам.
Для крепления антенны видеопередатчика в раме есть специальное отверстие. Но не стоит соединять её с передатчиком напрямую. Получается своего рода рычаг, где одним плечом служит антенна, другим — сам передатчик со всеми проводами, а место крепления разъёма будет точкой опоры, на которую придётся максимум нагрузки. Таким образом, в случае аварии почти со 100% вероятностью разъём на плате передатчика отломается. Поэтому крепить антенну надо через какой-то переходник или удлинитель.
К MinimOSD я решил припаять разъёмы, а не провода напрямую. На форумах пишут, что эта плата нередко сгорает, следовательно разумно сразу подготовиться к возможной замене. Я взял планку с коннекторами в два ряда, нижние припаял к контактным площадкам с отверстиями, а на верхние вывел vIn и vOut. После этого залил места пайки термоклеем и упаковал всю плату в термоусадку.

Последним штрихом является наклейка с номером телефона. Она даст хоть небольшую надежду в случае потери квадрокоптера.

Сборка на этом подошла к концу. Получилось компактно и при этом сохранён доступ ко всем необходимым органам управления. Больше фотографий можно посмотреть здесь. Масса квадрокопрера без батареи составляет 330г, с батареей — 470г. И это ещё без экшн-камеры и крепления для неё. В следующей статье я расскажу о прошивке и настройке получившегося квадрокоптера.
Квадрокоптер своими руками
Наверное, не стоит лишний раз говорить о том, насколько популярны сейчас квадрокоптеры. И вы, скорее всего, знаете, сколько они стоят, и уже забросили думать об этом. В нашей статье вы узнаете, как сделать квадрокоптер своими руками в домашних условиях. Сразу предупреждаем, что дело это ответственное и непростое, но по итогу у вас будет бесценный опыт и заветный девайс по смешной цене.
Есть несколько способов собрать квадрокоптер своими силами:
- Комплект «Всё включено».
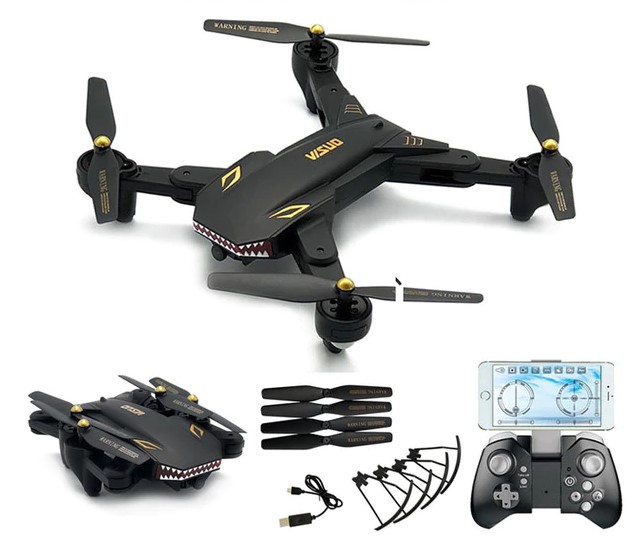 Идеально подходит для тех, кто хочет сэкономить на покупке готового изделия, но также не хочет разбираться во всех нюансах его сборки. Это посылка с деталями, предварительно настроенными производителем. Вам останется лишь прочесть инструкцию и собрать по ней квадрокоптер.
- Комплект «Almost Ready to Fly».
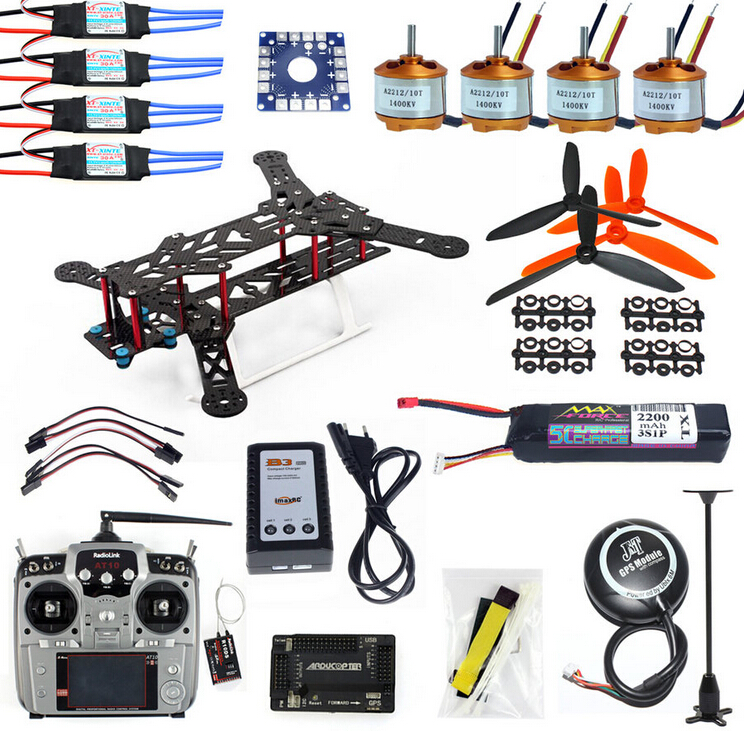 «Почти готовый к полёту» стоит дешевле, однако процесс сборки заметно сложнее. Комплект может быть неполным (в соответствии цена-качество), также вам придётся настраивать изделие самим, что сумеет далеко не каждый. Но если вы уже имеете некий опыт в этой сфере – то стоит попробовать.
- Сделать квадрокоптер самим.
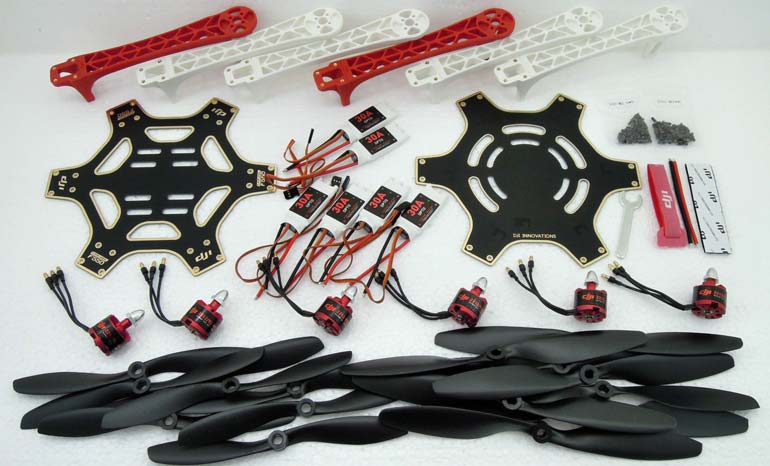 Подойдёт далеко не всем. Но если у вас есть опыт, пусть и небольшой – дерзайте. К тому же, это станет вашим поводом для гордости – квадрокоптер, созданный собственными руками. Сложность состоит в том, что придётся подобрать, настроить и подогнать самостоятельно.
- Использовать подручные материалы. Не менее сложно, но реально. Детали с aliexpress, подручная электроника — никто не говорил, что будет легко. С другой стороны, всё нужное, включая схемы и чертежи, легко находится в интернете.

Как собрать квадрокоптер своими руками
Предупреждаем, что инструкция обобщена и что могут быть различия в паре моментов. Мы расскажем основное по поводу сборки и выбора деталей.
Какие нужны детали
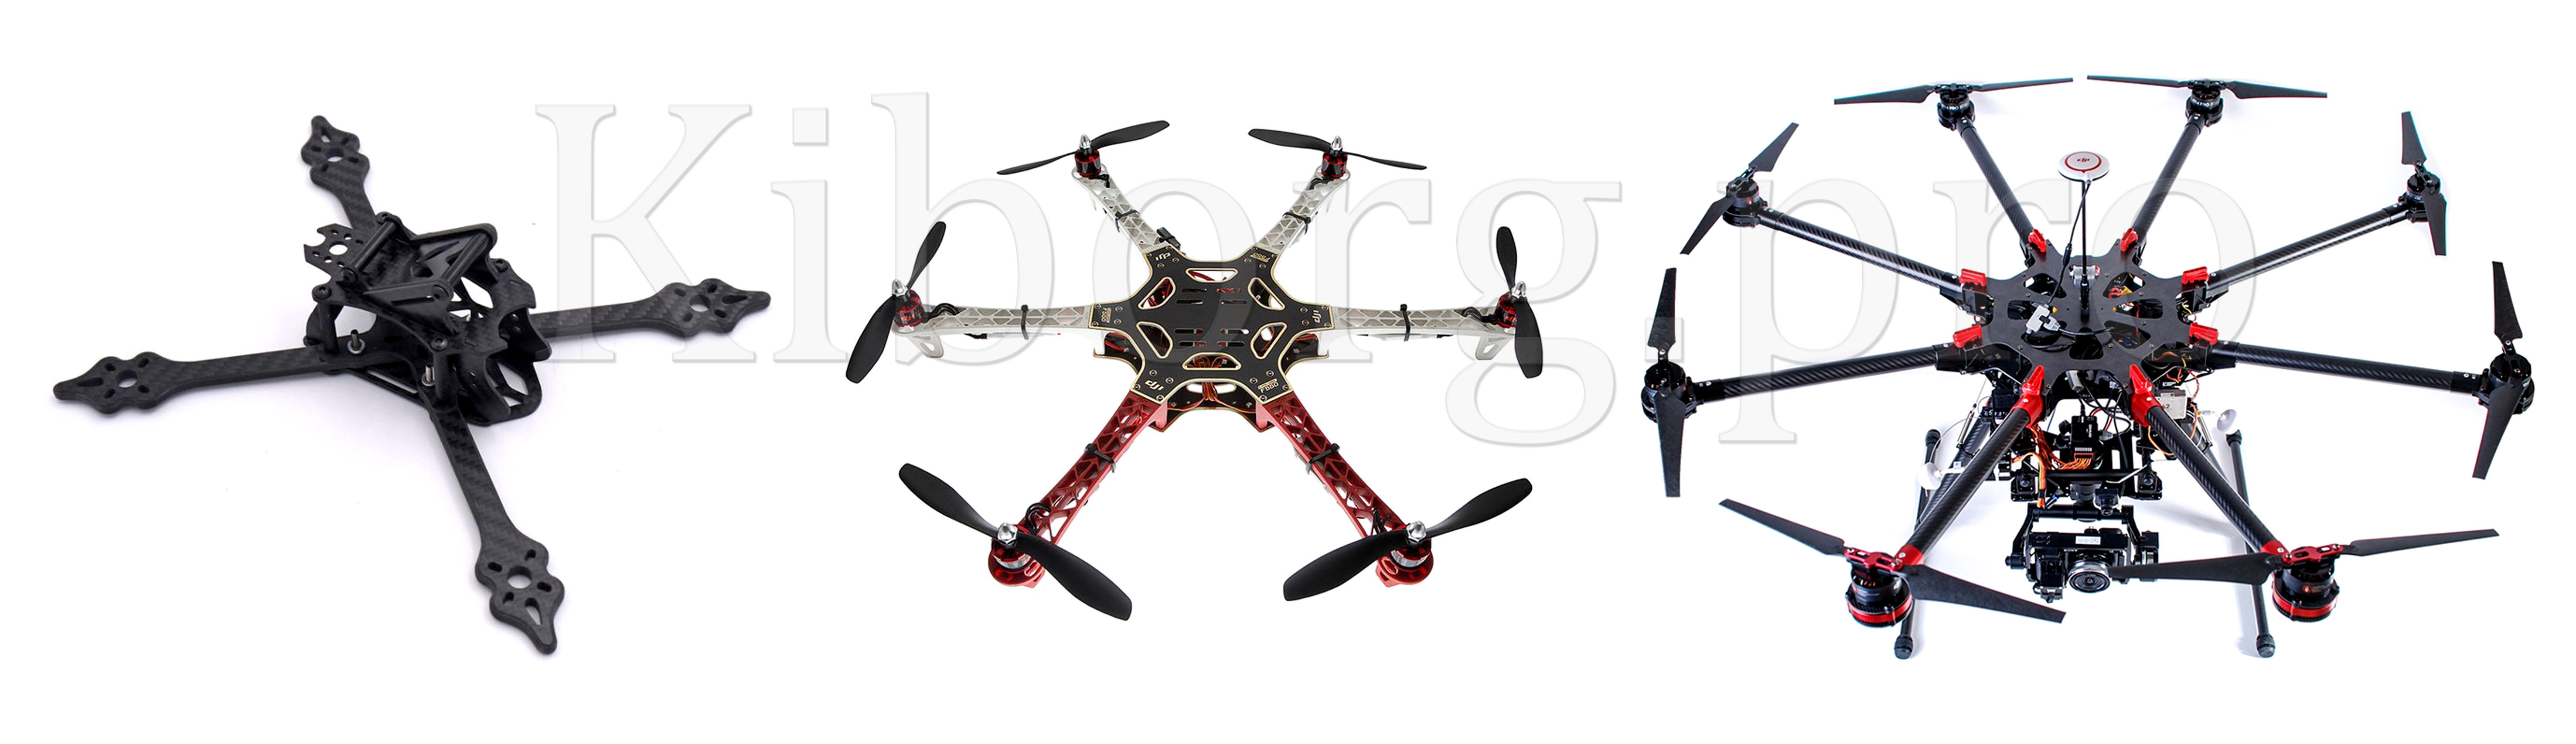
- Рама и её составляющие. Главное в коптере – несущая часть. Если рама будет легче, то меньше будет уходить питания. Но учтите — лёгкие рамы стоят дороже. Прочность не так важна, если вы не планируете ставить на коптер камеру потяжелее. Рамы бывают трёх типов: четырёхлучевые, шестилучевые и восьмилучевые (по одному мотору на каждый луч).
Особенности выбора комплектующих
- Моторы. Китайские интернет-магазины обычно хитрят и завышают характеристики. Поэтому для надёжности стоит купить моторы мощнее. Также это даст возможность поднимать более тяжёлую камеру. Также существует две разновидности моторов для квадрокоптера — это коллекторные и бесколлекторные

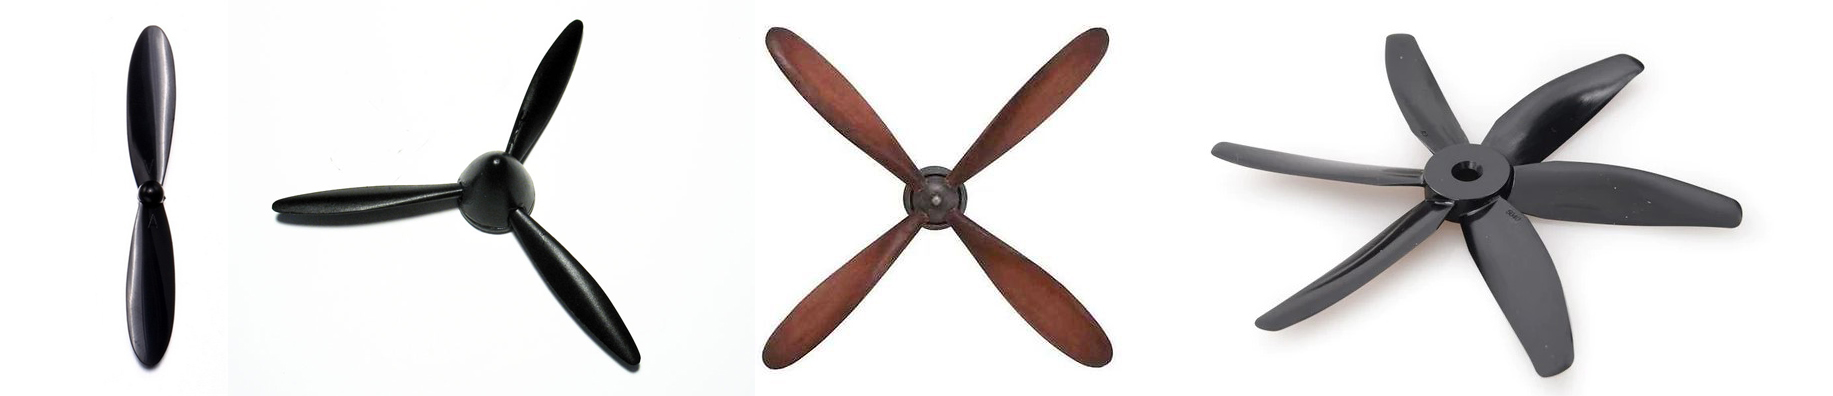
- Пропеллеры. Их цена зависит от цели вашего коптера. Если в ваши планы не входят более сложные «полёты» — пластиковых пропеллеров будет достаточно. Если же планируете аэрофотосъёмку – придётся брать композитные материалы. Чем дороже пропеллеры, тем они крепче и меньше уйдёт времени на балансировку.
- Пульт, приёмник сигнала. Пульт следует брать вместе с приёмником. В таком случае приёмник будет принимать сигнал, посылаемый с пульта. Нормальные пульты, опять-таки, стоят от тысячи рублей и выше – у них радиус действия выше. Сами же пульты могут иметь кучу ненужных переключателей, которые будут вас путать – такие экземпляры лучше не брать.

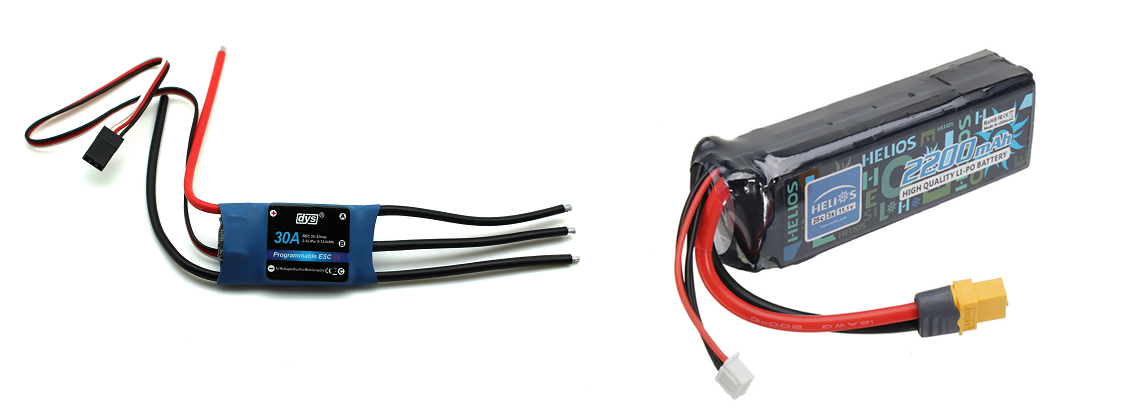
- Регуляторы оборотов и батарея. Советуем брать сразу комплект двигателей с контроллерами. Можно обойтись и без этого, но тогда настраивать мощность придётся самим. Батарею следует покупать по мощнее, особенно, если хотите ставить более тяжёлую камеру.
- Контроллер. Контроллеры бывают двух типов. Универсальный удобен тем, что работает на дронах любой сборки, этому способствуют датчики и многофункциональность. Недостатком является цена контроллера – от 17 тысяч рублей. Также его придётся настраивать через специальный софт, написанный под конкретную модель. Специализированный контроллер уже имеет необходимые настройки под конкретный тип коптера.
- Камера. Выбор камеры для коптера – дело непростое. Советуем поставить камеру типа GoPro или аналоги от китайских фирм – их качество не сильно разнится. Главную роль играет вес и угол обзора, о последнем расскажем чуть ниже. Чем массивней камера, тем сложнее будет её от центровать. Вы можете рассчитать положение камеры по формуле L= 2 * tg (A /2) х D , (L – область обзора, A – угол, D – расстояние до пропеллеров).
Аналоги камеры GoPro
Экшн-камера Xiaomi Yi
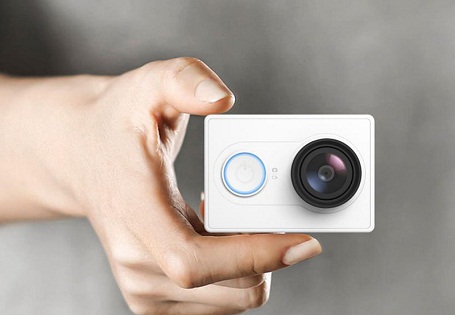
Цена на AliExpress: US $49.99 — 109.99
Технические характеристики:
- Сенсор: CMOS 1/2,3″ 16 мегапикселей;
- Объектив: f/2.8, угол обзора 155 градусов;
- Видео: 1920×1080, 60fps;
- Фото: 4608×3456;
- Вес: 72 грамма;
- Time Lapse: есть;
- Встроенный экран: нет;
- Память: карта памяти microSD.
SJCAM SJ5000X 2K
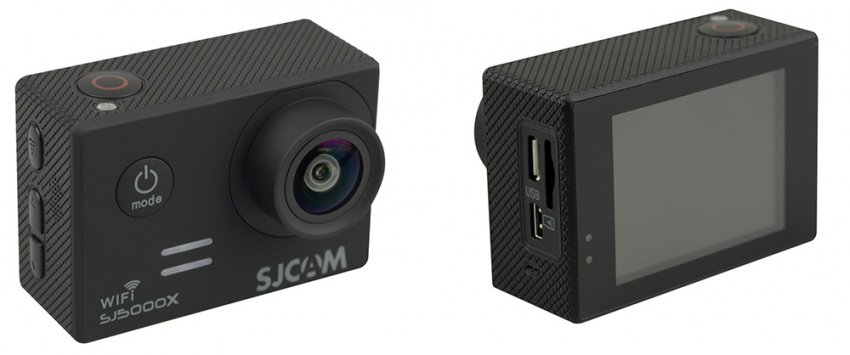
Цена на AliExpress: $126.58
Технические характеристики:
- Сенсор: CMOS 12 мегапикселей;
- Объектив: f/2.8, угол обзора 170 градусов;
- Видео: 2560×1440, 30fps;
- Фото: 4032×3024;
- Вес: 74 грамма;
- Time Lapse: есть;
- Встроенный экран: есть;
- Память: карта памяти microSD.
О деталях из Китая
Конечно, не стоит недооценивать китайских производителей, но и расхваливать тоже не нужно. Завышенная характеристика их товаров – обычное дело. Брать можно, но только не дешёвые детали, иначе придётся делать всё заново.
Инструкция по сборке
Наверняка, вы прочитали эту статью и взяли раму с платой распределения. Но если вы это не сделали – не беда, просто подключите провода к модулю управления.
Возьмём, к примеру, коптер, собранный из таких комплектующих:
- Основа (каркас) – Diatone Q450 Quad 450 V3 PCB Quadcopter Frame Kit 450
- 4 мотора DYS D2822-14 1450KV Brushless Motor.
- Регулятор оборотов DYS 30A 2-4S Brushless Speed Controller ESC Simonk Firmware
- Пропеллеры DYS E-Prop 8×6 8060 SF ABS Slow Fly Propeller Blade For RC Airplane
- Модуль управления 1.5 kk21evo
- АКБ, тип: литий-полимер — Turnigy nano-tech 2200mah 4S
Всё это обойдётся где-то в 20 тысяч рублей
Этапы сборки квадрокоптера
Раскладываем всё это добро по столу и приступаем.
- Приблизительно прикидываем нужную длину проводов контроллера, добавляем небольшой запас на всякий случай, и обрезаем их до необходимой длины.
- Коннекторы припаиваем к выходам регуляторов для упрощения подключения моторов.
- Припаиваем регуляторы оборотов к плате разводки.
- Припаиваем коннектор АКБ тоже к плате разводки.
- Аккуратно прикручиваем моторы на лучи дрона. При установке бережём резьбу.
- Припаиваем коннекторы двигателей, если их нет.
- Прикручиваем лучи с моторами к плате.
- Крепим регуляторы к лучам коптера. Удобней всего это делать пластмассовыми хомутами.
- Включаем провода регуляторов к движкам в случайном порядке. Если понадобится, потом изменим порядок.
- Закрепляем на корпусе модуль управления (предварительно сфотографировав тыльную сторону, потом поймёте, для чего). Крепим хоть на жвачку, но рекомендую для начала применить мягкую двухстороннюю липкую ленту.
- Подключаем регуляторы оборотов к контроллеру. В порты, отмеченные знаками «плюс»-«минус»-«пусто», как правило, подключаем белым проводом к экрану.
- Оставшейся липкой лентой закрепляем приёмник поближе к блоку управления, и подключаем необходимые каналы к соответствующим портам. Применяем документацию данного приёмника и снимок внешнего края платы, дабы понять, какая стопка проводов за что отвечает.
- Подключаем питание прибора от батареи, сквозь коннектор.
- Вы молодец! Вы собрали свой первый дрон.
Установка и настройка оборудования
Теперь вам осталось его настроить, чтобы он не разбился в первый день полёта.
- Запускаем моторы (здесь по-всякому бывает, штудируйте документацию)
- Добавляем газ и смотрим, в какую сторону крутятся пропеллеры. Они обязаны вертеться так, как написано в схеме, что прилагается к контроллеру. По-другому управление станет инвертироваться. В случае, если что-нибудь пошло не так — переворачиваем коннектор, объединяющий движок и контроллер.
- Если всё вертится верно – прикручиваем верхнюю часть рамы. Не старайтесь втолкать её на место. В случае, если та встала туго — что-то идёт не так. Ослабляем нижние винтики, впоследствии установки затягиваем всё постепенно.
- Закрепляем блок с батареями.
- Монтируем адаптеры для пропеллеров на двигатели.
- Ставим пропеллеры, беря во внимание сторону вращения моторов. Приподнятый элемент лопасти обязан глядеть в сторону вращения.
- Есть! Ваш квадрокоптер готов к первому полёту.
Мы с вами рассмотрели простой пример сборки квадрокоптера, который не требует больших затрат и усилий в плане сборки. Соответственно, если вы решите поднимать на дроне что-нибудь потяжелее (навигатор, более тяжёлые средства съёмки и т.п.) – конструкцию придётся доработать и усилить. Тем не менее, вы уже получили первый опыт сборки подобных конструкций. Дальше вам будет проще понимать принцип работы коптера и знать, как его в дальнейшем доработать.
Квадрокоптер своими руками

Мечта полета преследует каждого человека с детства. Редко у кого не было желания оторваться от земли и устремиться в небо. К сожалению, в природе люди не умеют летать. Им приходится применять для этого специализированные аппараты. Приблизиться к мечте поможет собранный квадрокоптер своими руками.
Человека он, конечно, не поднимет, но даст понять принципы пилотирования, на которых строится авиация, а также возможность управлять, пусть маленьким, но летательным аппаратом.
Сфера применения
Использовать quadrocopter можно и для серьезных целей. Оснащенный видеокамерой и передатчиком, он может передавать изображения с воздуха отслеживаемых объектов. К примеру, местонахождение голов скота на пастбище или состояние крыш и высоких памятников.
В его силах разведывать ледовые или сплавные заторы рек, передавать информацию о пробках и ситуации на дорогах. квадрокоптер используется и при лесных пожарах, давая обзор направления движения огня. В общем, везде, где есть необходимость получения панорамной картинки с высоты – он первый помощник. Включая сферы спасения жизни и поиска людей.
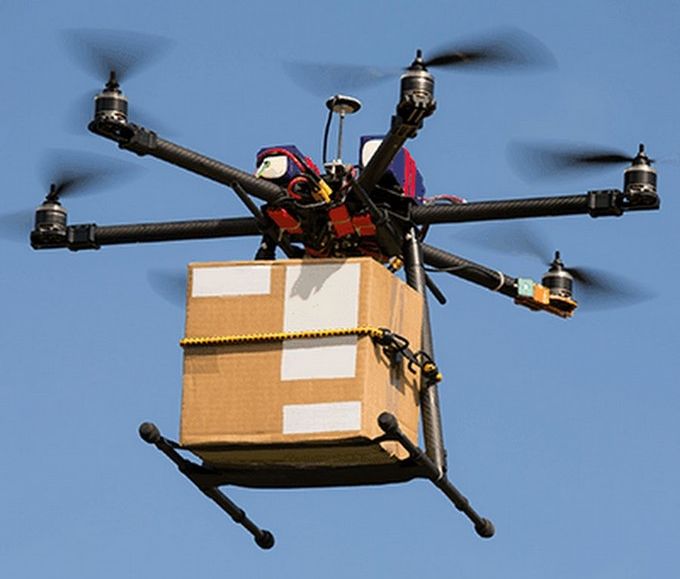
Из остальных очевидных методов применения дрона – переноска им по воздуху каких-либо грузов. Летательному аппарату не страшны плохие дороги или их полное отсутствие, а удаленное управление позволяет использовать его в любую погоду без риска для жизни пилота. Квадрокоптер с грузом
Есть и не очевидные способы применения квадрокоптеров. К примеру, в некоторых крупных торговых центрах летательные аппараты подобного типа производят замену ламп освещения под потолком. Захват выполняется в специальный держатель, после чего дрон вращается, выкручивая светильник, и транспортирует его на землю. В него устанавливают целую лампу, которая перемещается вместе с аппаратом по воздуху обратно и вкручивается. В результате – нет риска для персонала, а работа выполнена.
Самодельный квадрокоптер
Можно, конечно, купить дрон в сборе, но это не так интересно, как создать его своими руками, пусть уже и из готовых комплектующих, поставляемых наборами от производителя. К тому же, далеко не каждая готовая сборка будет соответствовать нуждам покупателя.
Самый захватывающий вариант получения квадрокоптера – индивидуальный расчет конфигурации и подборка соответствующих ему комплектующих, с монтажом всего этого в одну конструкцию. Приобрести же необходимые элементы можно, к примеру, на торговой площадке E-Bay или AliExpress, сделав заказ через интернет. Использование дронов на законных основаниях
Один из нюансов, учитываемый при изготовлении самодельного квадрокоптера, – ограничения, введенные законодательно на сверхлегкие летательные аппараты. К которым относятся и дроны.
В сущности, они касаются только документальной регистрации квадрокоптеров весом свыше 250 грамм. Если аппарат имеет большую массу, но меньшую 30 килограмм, то ему требуются разрешительные бумаги от Федерального агентства воздушного транспорта. Получить их можно и по почте, отправив фотографию беспилотного летательного аппарата и его характеристики в Росавиацию.
Какие есть варианты?

Итак, рассмотрим все возможные варианты приобретения или самостоятельного изготовления маленького летательного аппарата, годного как в качестве игрушки, так и для выполнения вполне серьезных задач. Квадрокоптер в полете
Ready to fly (готовый к полету)
Под определение попадают все квадрокоптеры, продаваемые в собранном состоянии. После покупки, для их использования достаточно подать питание на узлы аппарата и пульт радиоуправления. Самый простой способ приобщения к пилотированию.
Almost Ready to Fly (почти готовый к полету)
Товарная номенклатура подобных моделей весьма велика. Производитель может представлять как все необходимые детали в наборе, так и только некоторые части дрона. К примеру, раму или контроллер работы двигателей. Сборка и покупка недостающих полностью осуществляется силами владельца такого комплекта.
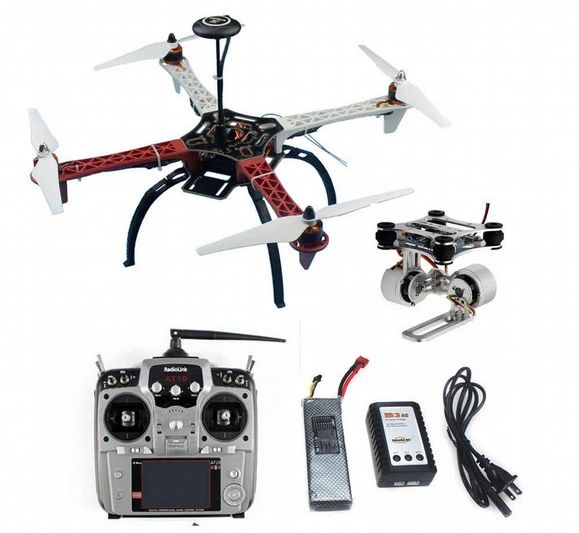
Приобретение подобного квадрокоптера рекомендуется начинающим пользователям. Он позволит ввести человека в основы создания летательного аппарата, при этом достаточно прост в сборке. Один из вариантов комплектов сборки
Полная сборка с нуля
Один из самых интересных вариантов, с относительно низкими затратами труда и времени. При выборе компонентов летательного аппарата производят расчеты в зависимости от желаемых характеристик и доступной номенклатуры в продаже.
Имеется в виду, к примеру, что для большого квадрокоптера нужны и габаритные, а также мощные запчасти. Их характеристики непосредственно зависят от планируемого веса дрона. Чем крупнее рама – тем больше масса аппарата, а значит, он должен быть оснащен более высоко оборотистыми двигателями, крупными пропеллерами, а также соответствующей системой питания всей силовой и обычной электроники на борту.
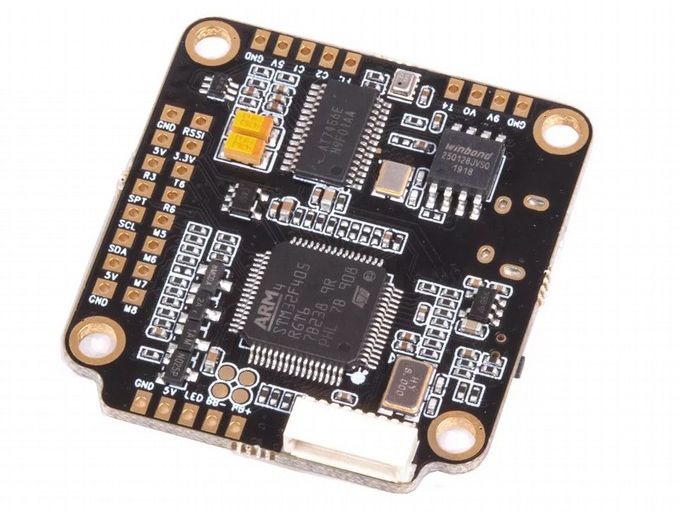
Важной деталью служит и выбор контроллера, который управляет всем этим хозяйством. Он задает скорость вращения винтов, не допуская перекосы аппарата во время полета. К его функциям относится и управление движением дрона, в зависимости от команд оператора на земле. Один из видов полетных контроллеров
Не лишним будет контроль характеристик передатчика пульта и устанавливаемого приемника в аппарат. Чем они мощнее, тем на большем расстоянии можно управлять квадрокоптером.
Ну и в конце, навесное оборудование. Без него дрон – не более чем летающая игрушка. А вот смонтировав на его раму камеру с передатчиком, можно найти квадрокоптеру более практичное применение.
Опять же, важна дальность беспроводного функционирования подвеса, его потребляемая мощность (а значит и запас хода батарей всего аппарата). Управляемая камера, с настраиваемым увеличением и яркостью, также даст свой плюс к использованию дрона.
Самодельный дрон из подручных материалов
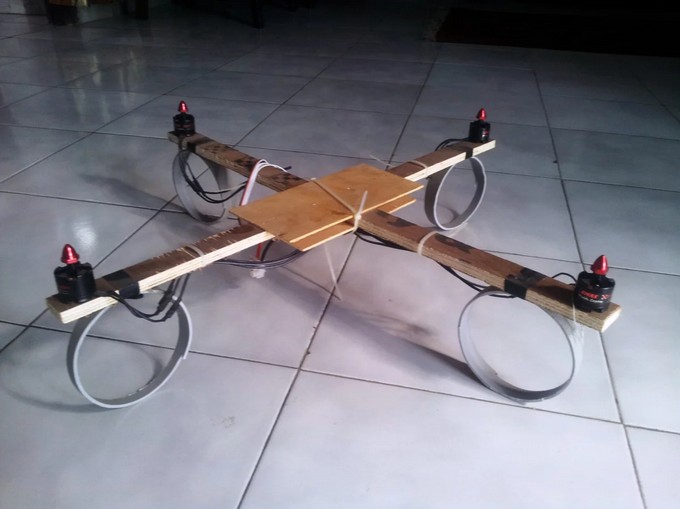
Полностью самодельная конструкция квадрокоптера
- Несущая рама. Собственно, «корпус», к которому крепятся двигатели с подъемными винтами, аккумуляторы, системы управления, контроллер и подвесное оборудования. Может быть как покупной, так и изготовленной самостоятельно из дерева, ПВХ труб, пластмассы или алюминия. Единственные к ней требования – легкость и прочность.
- Подъемные винты. Приобретаются уже готовые или изготавливаются самостоятельно. Могут обладать любым количеством лопастей и углами их наклона. Каждый вид конфигурации пропеллера дает свои плюсы и имеет определенные минусы. К примеру, большее количество лопастей приведет и к увеличению расхода батареи, но тяговая функция у них лучше.
- Сами двигатели, по количеству лучей квадрокоптера. Мощности каждого из них должно хватать для необходимой скорости раскрутки винта с целью возникновения подъемной силы у дрона. Существуют редукторные, без коллекторные и щеточные варианты. Первые обеспечивают большую скорость раскрутки, но греются в процессе работы. Вторые считаются лучше подходящими для беспилотников. Третий вариант наиболее дешев, но и достаточно часто выходит из строя из-за износа щеток на коллекторе.
- Полетный контроллер. Основное управляющее устройство БПЛА. В своей сущности он – мини компьютер, поддерживающий необходимую частоту оборотов на каждом винте, чтобы не допустить перекосов аппарата. Он же управляет процессом перемещения, замедляя винты одной стороны квадрокоптера и ускоряя другую, чтобы добиться небольшого угла наклона дрона в ту сторону, куда требуется произвести движение. Информацию о текущем положении он получает от специализированных сенсоров – GPS, компаса и акселерометра.
В самодельных конструкциях можно использовать Arduino или любой другой универсальный микроконтроллер с дополнительными модулями необходимых датчиков.
- Электронный регулятор скорости (ESC). Посредник между контроллером и двигателем. Именно он задает необходимое питание для нужной скорости вращения.
- Приемник и передатчик. Первый устанавливается в дрон для получения команд от оператора с земли. Второй — в пульт, оснащенный двумя джойстиками, с помощью которых и управляют квадрокоптером. Полученные сигналы преобразуются в команды для контроллера, который уже обеспечивает последовательность действий по их выполнению.
- Защита винтов. Казалось бы, второстепенная вещь, но без этого кожуха вокруг пропеллера, при любом столкновении он выйдет из строя.
Некоторые варианты несущей рамы подразумевают такое расположение винта, которое убережет его при аварийной ситуации. В таких случаях отдельная защита не нужна.
- Аккумуляторная батарея достаточной емкости, чтобы обслуживать питание всех компонентов летательного аппарата в течение требуемого времени. Для этой части устройства очень важен вес, который непосредственно зависит от ее типа. К примеру, литиевый намного легче, сравнительно с аналогичным той же емкости на основе свинца.
- Навесное оборудование. Самая «вкусная» часть квадрокоптера. Непосредственно от него зависит сфера применения летательного аппарата. Конечно же, как и для всего установленного, тут важен вес.
Кроме того, обязательно нужно уделить внимание потребляемой мощности навесным оборудованием, обеспечив необходимую подачу энергии от отдельного источника или увеличив емкость центрального аккумулятора БПЛА.
В качестве добавочных устройств зачастую используются различный крепеж для транспортировки грузов или видеокамеры с передатчиком изображения.
Как собрать квадрокоптер своими руками: инструкция для начинающих
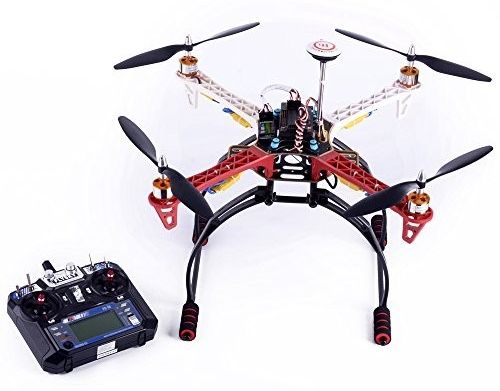
Один из сборных дронов
Чтобы упростить покупку первого квадрокоптера, но дать основы его создания, стоит брать комплекты дронов, в которые уже включены все необходимые детали аппарата. Их прочность, мощность и возможности уже выбраны согласно строению и весу итогового БПЛА.
Подбор материалов и комплектующих
Готовые комплекты, с элементами, подобранными производителем, рассчитаны на определенные характеристики аппарата. Среди них – максимальная дальность полета и нахождения от оператора, потолок высоты и скорости. Обязательно указывается полезный вес нагрузки – грузоподъемность дрона.
Ориентируясь по ним, и производят выбор комплекта.
Детали с Али экспресса
Один из бюджетных вариантов, представленный на Aliexpress для самостоятельной сборки, без ухудшения функциональности квадрокоптера – Flysky i6 F450. Его цена находится в районе 12086 рублей.
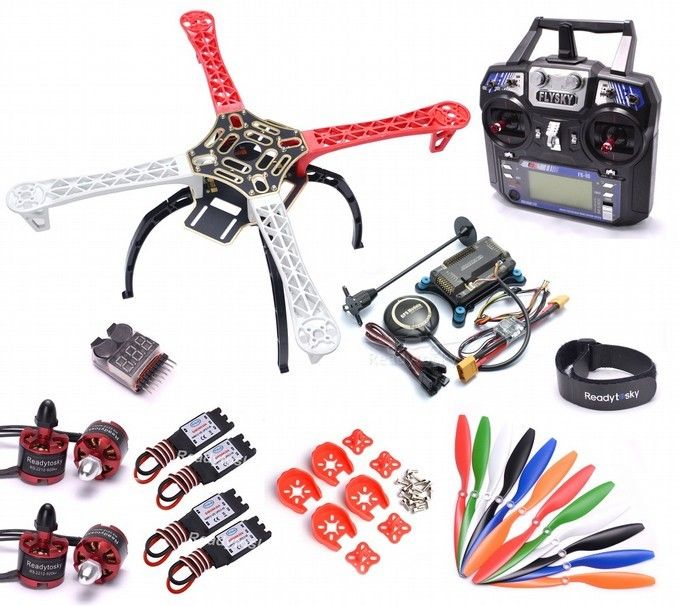
В наборе находятся все компоненты, позволяющие создать собственного дрона, кроме аккумулятора и навесного оборудования – камеры, хотя ее крепление предусмотрено конструкцией рамы устройства. Что идет в комплекте